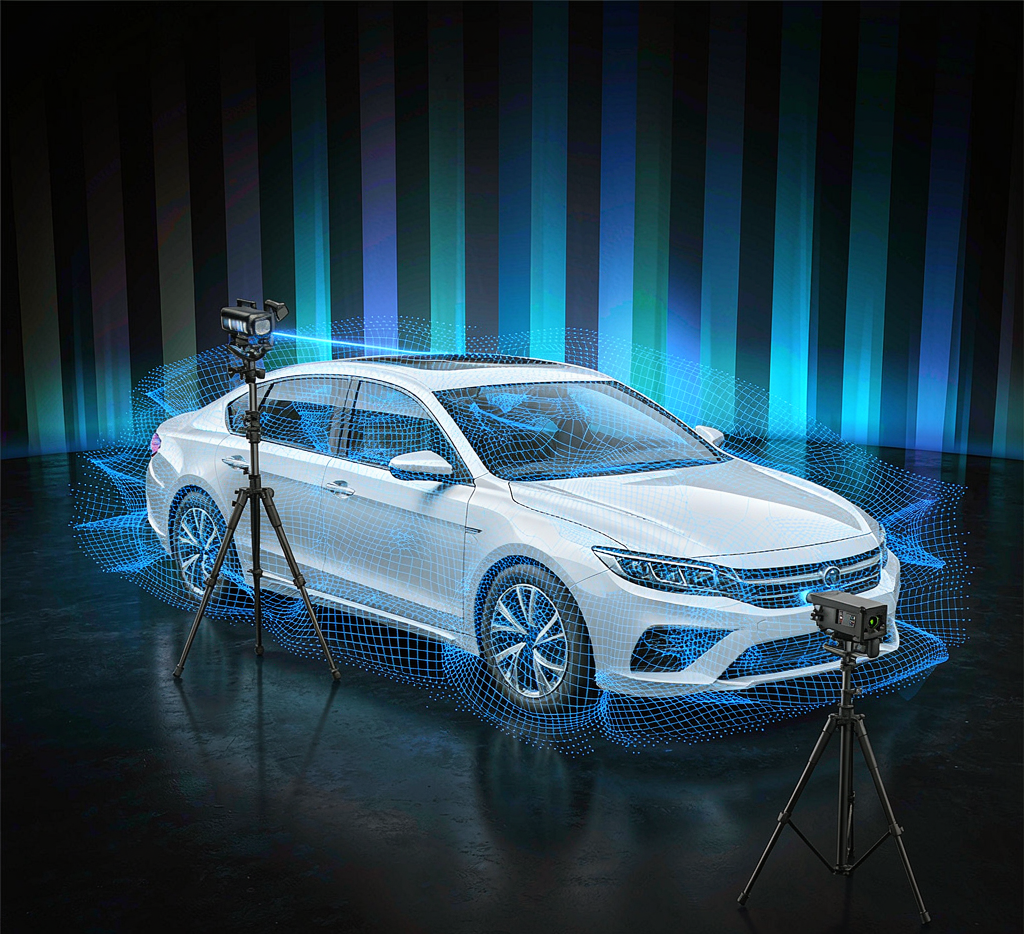
汽车白车身由数百个冲压件焊接而成,尺寸链的累积误差直接决定车门缝隙、风噪与装配一致性。过去靠三坐标测量机(CMM)逐点打样,单台车要测上千个点,耗时长、覆盖率低。如今三维激光扫描把整车点云在十几分钟内采集完成,工程师用偏差色谱图一眼看出哪里超差,公差分析正式从卡尺时代跨进点云时代。
一、为什么白车身检测需要三维扫描
白车身是汽车的骨架,焊点位置、孔位、法兰面任何一处偏移都会被下游放大。传统CMM每次只能接触一个点,遇到自由曲面几乎无从下手;而激光扫描一次获取数百万个点,把整车的型面连续记录下来,既能看单点误差,也能看整体趋势。对苏州特可特沃这类做三维逆向扫描测绘的团队来说,这种全型面数据正是后续逆向建模与结构设计的源头。
更关键的是效率。整车厂一款新车型生命周期内要经历数十轮改款与模具修正,如果每轮都靠人工打点,工程节奏根本跟不上。扫描把数据获取压缩到小时级,让设计、工艺、质量三方能在同一份点云上对话,争议少了,返工也少了。
二、从点云到公差报告的关键链路
拿到点云只是第一步,真正的价值在比对。标准做法是把扫描数据与CAD数模做最佳拟合(Best Fit),软件自动计算每个测点与理论位置的偏差,用红绿蓝色谱标注超差区域。下面这张表总结了常见检测环节的痛点与扫描解法:
| 检测环节 | 传统痛点 | 三维扫描解法 |
|---|---|---|
| 整车型面 | CMM覆盖率低,曲面盲区多 | 全型面点云,无盲区,色谱直观 |
| 孔位与法兰 | 单点测量,难判整体趋势 | 孔组批处理,自动输出位置度 |
| 焊装夹具 | 检定周期长,停线损失大 | 在线扫描,分钟级复检夹具状态 |
| 改款验证 | 依赖经验,争议多 | 同一份点云多方评审,留痕可追溯 |
这套链路里,逆向扫描拿到的点云既是检测结果,也是设计输入。当某处型面需要优化,工程师可以直接基于点云重建曲面,进入产品外观设计与结构设计的下一轮迭代,形成测绘、分析、设计的闭环。
三、和逆向建模如何协同提效
传统路线
扫描路线
苏州特可特沃在实践中把这条路线跑得很顺:客户送来旧车身件或竞品样件,先用三维扫描取得精确数模,再做逆向建模与生成式结构重设计,必要时用3D打印手板打出可装机验证的轻量化件。整条测绘、设计、验证一气呵成,把过去要等开模的周期压缩到以天计。
把三维扫描当成全检工具而非抽检工具,最适合型面复杂、迭代快、对一致性要求高的白车身与覆盖件;极端微米级特征仍建议回到CMM做仲裁,它扮演的是快速筛查加逆向输入的灵活补充。
四、落地时容易踩的坑
扫描不是万能,环境光、反光漆面、薄板振动都会引入噪声。实操中要在工件表面喷一层极细的显影粉,把高反光漆面变成漫反射,再配合标靶点做多视图拼接。苏州特可特沃在汽车件项目里通常控制单站重叠率不低于百分之三十,温度波动大的车间会先做设备预热与温补,确保整车的累积误差不被环境放大。
另一个常被忽视的点是公差评价基准的选择。Best Fit 拟合若基准选错,整份报告都会偏移。我们建议在扫描前就和主机厂对齐GD&T图纸的基准体系(A/B/C基准),把拟合约束钉死,报告才有法律效力级别的可比性。
五、点云数据的二次价值
扫描得到的点云不应只服务于一次质检,它还是一份可反复使用的数字资产。苏州特可特沃会把每批白车身点云归档,客户后续做设变、做夹具改造、甚至做停产件备库时,都能直接调用历史点云做比对,省去重复采集。点云叠加时间戳,还能追踪模具随寿命的缓慢漂移,把质量管控从单点抽查升级为全周期追踪。
更进一步,点云可以转成轻量化网格进入数字孪生,和产线节拍、焊接参数联动,当某工位波动时自动回溯到对应型面。对主机厂与一级供应商而言,这相当于把「检测报告」升级成「可计算的过程知识」,价值远超一张偏差色谱图。
六、扫描与三坐标的分工边界
常有客户问:既然扫描这么强,还要不要CMM。答案是要,而且分工很清楚。扫描负责全域趋势与快速筛查,CMM负责关键特征的仲裁与计量认证。苏州特可特沃的做法是用扫描缩小可疑范围,再对超差区用CMM做高精度复测,既快又有权威性,报告客户拿去对接主机厂也站得住脚。
这套「扫描初筛加CMM仲裁」的组合,特别适合改款频繁的项目:日常用扫描盯趋势,里程碑用CMM出证书。把两种手段的优点叠起来,质量成本反而比单一手段更低。
小结
三维激光扫描让白车身检测从抽样打点走向全型面点云,公差分析更快、更全、更可追溯。对特可特沃而言,它既是质量检测手段,更是逆向建模与结构设计的数据源头,支撑汽车覆盖件从测绘到轻量化验证的端到端闭环。