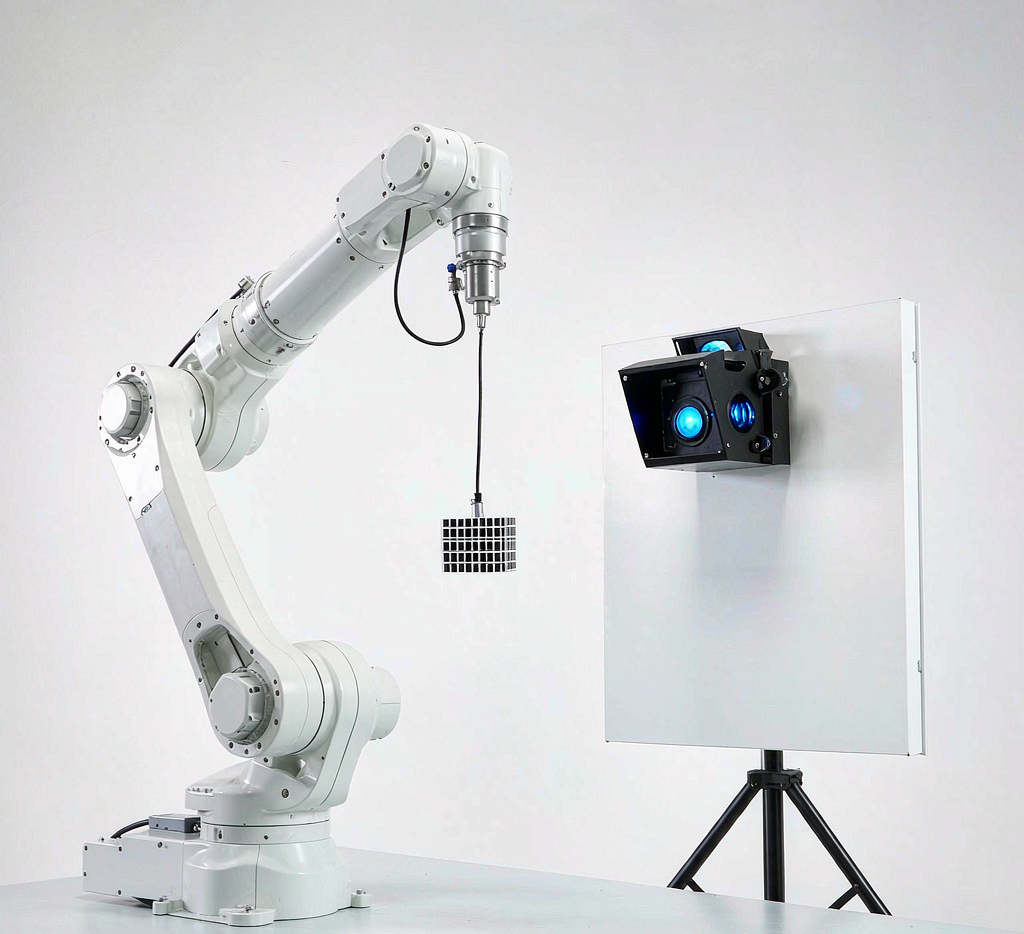
一条自动化线跑久了,机器人末端位置悄悄飘,良率跟着掉。问题往往不在控制器,而在几何参数随温湿度与磨损偏移。三维扫描把末端实际轨迹量出来,反推误差做补偿,把重复定位精度重新锁死。本文讲透这套标定流程,给自动化与检测团队提几点可落地的建议。
一、为什么要标定
机器人出厂参数理想,现场一装就变:底座微移、臂杆受热伸长、减速机回差累积,都让末端点位偏。不标定,焊点歪、装配松、抓取偏,良率肉眼可见地降。
另一重价值是预测性维护。定期标定看参数漂移曲线,能在精度超差前换件,避免非计划停机。
二、从扫描到补偿的流程
第一步是布标靶。在末端装靶球或特征件,让扫描能稳定识别位姿。第二步是多姿态采点,机器人走典型位姿,扫描记录末端实际坐标。
第三步是建模比对,把实测轨迹与理论模型叠合,算几何误差。第四步是补偿,把误差回灌控制器或后处理,末端回到理论位。闭环之后复测确认。
三、误差来源与对策
几何误差靠标定补;热误差靠温升模型或实时补偿;回差靠间隙辨识。不同源要分开处理,混在一起补不干净。常用做法是先几何后热,分层校准。
靶标精度决定上限,标靶自身要校准。把源、靶、温一起管,是标定落地的关键。
四、周期与阈值管理
标定不是一次活,按节拍定周期:高精线每日抽检、一般线每周。设精度阈值,超阈即重标,形成常态机制。
五、数据与系统对接
标定结果要进 MES 或设备台账,才能追溯与预警。把每次标定误差曲线存档,超阈自动提醒重标,形成常态机制而非一次性动作。
另一类是离线补偿与在线补偿分工,离线回灌参数、在线实时温补。把两类通道打通,精度才全时段可控,良率曲线更平。
六、常见失效模式
失效一是靶标松动,识别跳变;二是姿态覆盖不全,某区间永远偏。把靶标固定与姿态清单化,漏姿态即补采,防止盲区累积。
失效三是混源补偿,几何、热、回差一起补不干净。分层校准、分别验收,是标定可靠的关键,也是很多线良率上不去的根因。
七、从标定到良率
标定闭环后复测良率,把精度与良率曲线关联,找到性价比最高的标定周期。过于频繁浪费工时,过于稀疏良率掉。
苏州特可特沃在做三维扫描测绘时,习惯把靶标校准与分层补偿作为机器人标定的硬关卡,让自动化线精度常态化可控,非计划停机显著下降。
八、预测性维护
定期标定看参数漂移曲线,能在精度超差前换件。把漂移率设阈值,超阈预警,避免非计划停机把整线拖垮。
把标定数据当作设备健康档案,结合运维工单,形成可持续的预测性维护闭环,运维从救火变预防。
九、标定报告规范
每次标定出报告:姿态数、误差值、补偿量、复测结果。把报告模板固化,跨班次可读可比。
报告进台账可追溯,审计与客户验厂都省心,也让标定从经验活变成数据活。
十、小结
机器人精度靠数据而非手感,分层补偿加常态标定,自动化线良率才可控可溯。把每次标定误差曲线存档,超阈预警,非计划停机显著下降。苏州特可特沃用扫描标定把精度锁进常态机制,运维从救火变预防。
靶标自身先校准,精度上限才稳,识别才不跳。
分层校准分别验收,混源补不干净是良率根因。
误差曲线存档超阈预警,运维变预防。
标定报告模板固化,跨班次可读可比。
姿态度覆盖典型位,盲区不累积。
热误差靠温升模型或实时补偿。
回差靠间隙辨识单独处理。
精度阈值设好,超阈即重标。
机器人标定是把随温湿与磨损漂移的精度重新锁死:布校准靶、多姿态采点、模型比对算几何误差、分层补偿(几何/热/回差)、复测闭环。靶标精度与源分层,是自动化线精度常态化可控的成败关键。把每次标定误差曲线存档并超阈预警,运维从救火变预防,非计划停机显著下降,良率曲线更平更可溯。
| 环节 | 主要风险 | 把关动作 |
|---|---|---|
| 布靶 | 识别不稳 | 靶标先校准 |
| 采点 | 姿态不全 | 覆盖典型位 |
| 补偿 | 混源 | 分层校准 |
| 复测 | 漂移 | 设阈值周期 |
凭经验 vs 扫描标定
凭经验调参慢且盲;扫描量化轨迹、分层补偿,精度可溯可控。前者重手感,后者重数据。
实例参考
某焊接线机器人末端偏移致焊点歪,返修率高。团队装靶球多姿态扫描,建模比对发现臂杆热伸长为主因,回灌温补与几何补偿,复测重复定位回到规格内,良率回升。苏州特可特沃在做三维扫描测绘时,习惯把靶标校准与分层补偿作为机器人标定的硬关卡,让自动化线精度常态化可控。
要点速览
机器人标定扫描的核心是「用实测轨迹反推误差并补偿」:布校准靶、多姿态采点、模型比对算几何误差、分层补偿(几何/热/回差)、复测闭环。它把随温湿与磨损漂移的重复定位精度重新锁死,并支持预测性维护。靶标精度与源分层,是标定落地的成败关键。