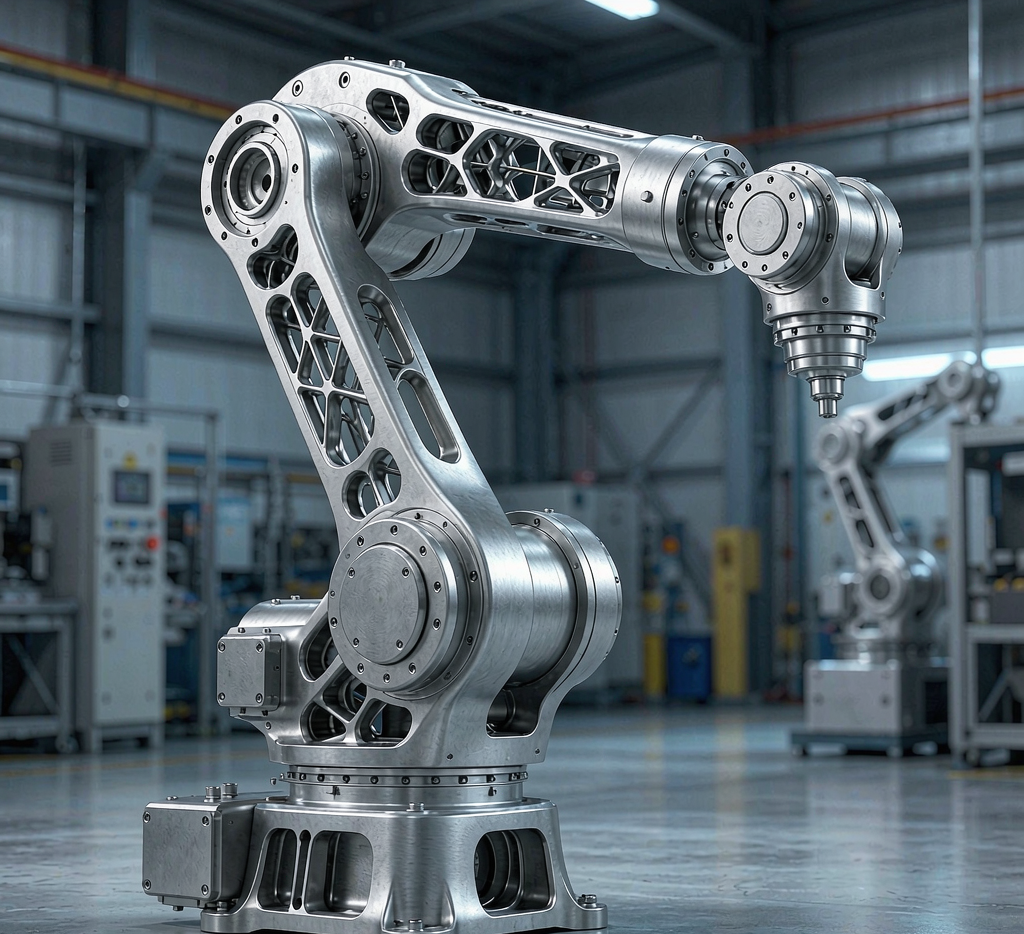
工业机器人的竞争力,很大程度写在「负载比」三个字上:同样自重能扛多重、跑多快。本体越重,电机要越大、惯量越高、节拍越慢、能耗越凶。结构设计与轻量化因此不是「能减就减」,而是拓扑、材料与工艺的精细协同。本文拆解从载荷分析到轻量化方案的落地逻辑,给结构设计团队提几点可执行建议。
一、轻量化的目标先算清
轻量化不是为轻而轻,目标是提升负载比与动态性能。大臂、小臂这些离电机远、运动幅度大的部件,减重对惯量改善最明显;基座与减速机法兰则更看重刚度与精度,不宜盲目削。先做功况载荷分析,找出真正影响节拍与能耗的部件,钱才花在刀刃上。
另一重账是成本。碳纤维、镁合金贵,铝合金型材成熟便宜。轻量化要算总账:减重带来的电机缩小、节拍提升能否覆盖材料与工艺增量。把这笔账算明,方案才立得住。
二、拓扑优化是核心手段
拓扑优化在给定空间与载荷下,自动算出材料该去哪、该留哪,生成仿生般的中空与加强结构。它比靠经验开减重孔更系统,能在不降刚度的前提下显著减重。输出的是概念构型,还需工程化为可制造的形状,并补上工艺圆角与连接结构。
对铸件与焊件尤其有效。本体大臂常是铝合金铸件,拓扑后的随形筋板与空腔既轻又刚;对焊接框架,则用型材截面优化替代实心板。把优化结果和尊重制造工艺结合,是落地的分水岭。
三、材料与工艺的协同选择
材料上,铝合金是性价比主力,镁合金更轻但需防腐,碳纤维比刚度最高却贵且难修。工艺上,高压铸铝适合复杂薄壁一体件,减材适合小批高精度,3D 打印能做出拓扑优化的复杂内构却成本偏高。三者组合,按部件价值与批量选。
还要注意动力学匹配。轻量化后固有频率可能变化,要和控制系统联调避免共振;连接刚度不能因减重而塌,否则精度回不来。结构、控制、工艺三方在方案阶段同审,比事后补救省得多。
四、验证闭环不能少
轻量化方案要上试验:静刚度测变形、动刚度测频率、满载跑节拍看精度漂移。用扫描比对验证实物与数模一致,用应变片确认应力分布。把数据反哺拓扑约束,下一轮更准。没有验证的轻量化只是「看起来轻」。
五、落地中的常见误区
误区一是为轻而轻,把基座与法兰也削薄,结果精度塌了、谐振来了。轻量化要算载荷账,大臂小臂减、基座法兰保刚度,钱花在影响节拍的部件上。误区二是只看静刚度,忽略动态频率,装机后共振把精度吃光。
误区三是材料唯轻论,碳纤维全上却忽略修复与成本,量产根本用不起。应按部件价值与批量选材料,高端机用碳、量产机用铝型材优化。误区四是拓扑结果直接打印不工程化,薄壁悬空导致打印失败或变形。
避开这些坑的关键是「前期同审 + 试验闭环」:结构、控制、工艺、材料在方案阶段一起看,静动刚度与节拍上试验验证,数据反哺下一轮。轻量化是系统工程,不是减料技巧。
还要算清总账。减重带来的电机缩小、节拍提升、能耗下降,能否覆盖材料与工艺增量,要按机型算明白。算不清的轻量化只是参数好看,落到成本表上可能反向。把经济账与性能账一起算,方案才立得住。
对多机型平台,轻量化还能做「梯度」:高端机用碳纤、中端机用铝型材拓扑、入门机保刚优先。按价值梯度投入,整体性价比最高,而非一刀切。
别忘了维护视角。轻量化结构若难拆难检,后期运维成本会回吐。把可维护性写进轻量化目标,省下的重量才不被售后吃掉。
小结:机器人轻量化是载荷、材料、工艺、控制的协同题,算清账、闭环验,减重才真正变负载比与效率。
落到维护视角,轻量化结构若难拆难检,后期成本会回吐。把可维护性写进轻量化目标,省下的重量才不被售后悄悄吃掉。
| 手段 | 减重幅度 | 成本 | 适用 |
|---|---|---|---|
| 拓扑优化铸件 | 中高 | 中 | 大臂、铸件 |
| 铝合金换镁/碳 | 高 | 高 | 高端机型 |
| 型材截面优化 | 中 | 低 | 焊接框架 |
减料 vs 拓扑优化
简单减料易牺牲刚度与精度,拓扑优化在约束下系统减重、保刚度。研发机型优先拓扑,量产机型再叠加材料升级,是稳妥节奏。
实例参考
某六轴机器人小臂原实心铝件偏重,节拍受限。结构团队做拓扑优化生成随形空腔构型,改高压铸铝一体成型,减重约两成而满载变形在公差内,节拍提升明显。苏州特可特沃在做机器人及装备本体结构设计时,习惯把载荷分析、拓扑优化与工艺可行性在前期同审,让轻量化既轻又刚又造得出。
要点速览
机器人本体轻量化的本质是「在刚度与自重间找最优」:先算载荷锁定关键部件,用拓扑优化系统减重,再按批量选材料与工艺,最后用静动刚度与节拍试验闭环验证。轻量化不是减料,而是拓扑、材料、工艺、控制的多方协同。把验证做扎实,减重才真正变成负载比与效率。