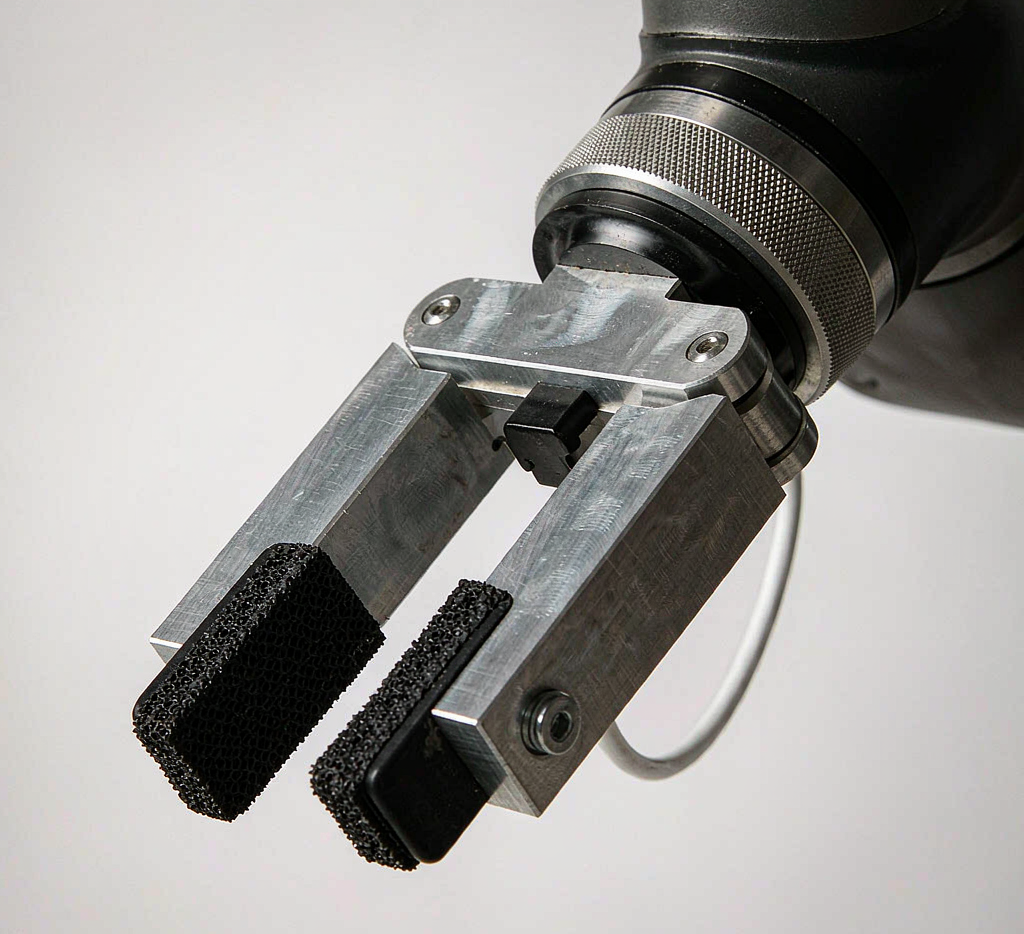
协作机器人普及后,夹爪成了损耗与迭代最快的部件。原厂某个型号一停产,备件与数模随之消失,现场只能整机将就或天价订制。三维逆向扫描把实物夹爪变成可编辑数模,等于给停产物件补办了「数字身份证」——再制造、改型、小批量复刻都能在此基础上展开。本文拆解夹爪逆向的现场要点与最常踩的坑。
一、为什么夹爪适合逆向
夹爪结构相对紧凑,多为铝合金壳体、注塑指节与少量标准件组合,几何边界清晰,是逆向的「友好对象」。它不像控制板那样涉及电气安全,逆向风险低、回报快。一台几十万的协作臂,往往卡在一个几百块的夹爪上动不了,逆向复刻的费用常常只是新购的几分之一。
更值钱的是「数模资产化」。逆向得到的不是一次性的复刻件,而是一份可参数化修改的数模。下次要换夹持行程、改指节弧度,直接调数模重打,不用从零再来。对多品种小批量的产线,这份资产越用越厚。
二、现场扫描的三步要点
第一步是固定与标靶。夹爪上的细长筋、深槽容易被漏扫,要摆好角度、布标靶,保证点云完整闭合。第二步是分件扫描,把壳体、指节、连接件拆开分别采,再在软件里拼回装配坐标系,避免整体扫描的遮挡盲区。第三步是重构,把点云变成带参数的实体与曲面,修补磨损、补全缺损特征。
关键是坐标系。数模必须摆正到机器人法兰的安装基准,后续才能直接下车间、直接装机。很多逆向失败不是扫不准,而是数模坐标系和现场对不上,装上去发现偏了几毫米。
| 部件 | 逆向方式 | 注意 |
|---|---|---|
| 铝合金壳体 | 蓝光/结构光扫描 | 注意毛刺与装夹痕 |
| 注塑指节 | 分件扫描拼接 | 补齐脱模斜度 |
| 标准连接件 | 直接建模 | 按国标参数化 |
逆向复刻 vs 订制新开模
逆向复刻:周期短(数天)、成本低、可快速小改;适合已验证结构的延续生产。
订制新开模:自由度最高、一致性稳;但开模周期以周计、费用高,小批量不划算。两者按产量与改型需求分层选。
实例:一款停产二指夹爪
某工厂协作臂的二指夹爪停产,原厂报价高且交期长。我们拆件扫描壳体与指节,重构数模并补齐标准连接孔位,用铝合金 CNC 复刻两套;装机试用夹持力与行程达标,费用不到原厂订制的三分之一,并留下了可改型的数模。
要点小结
夹爪逆向的价值不在「复制一个」,而在把停产物件变成可迭代的资产。固定标靶、分件扫描、坐标系摆正,三步做到位,复刻与改型都顺。把数模沉淀归档,下次改型直接调,复利越用越大。
落到执行,建议产线建一份「可逆向夹爪清单」:列清哪些型号已停产、哪些结构适合逆向。清单前置,遇事直接调数模,不慌也不乱。苏州特可特沃在做机器人夹爪三维逆向时,强调「扫描—重构—复刻—归档」闭环与装配坐标系对齐,让停产物件合规、经济地回到产线。
最后提醒一句:逆向是手段,让产线不停机才是目的。把每一次复刻的数模与报告留好,机构的工装资产才真正从「一堆铁」变成「可管理的数模」,这才是逆向最被低估的长期价值。