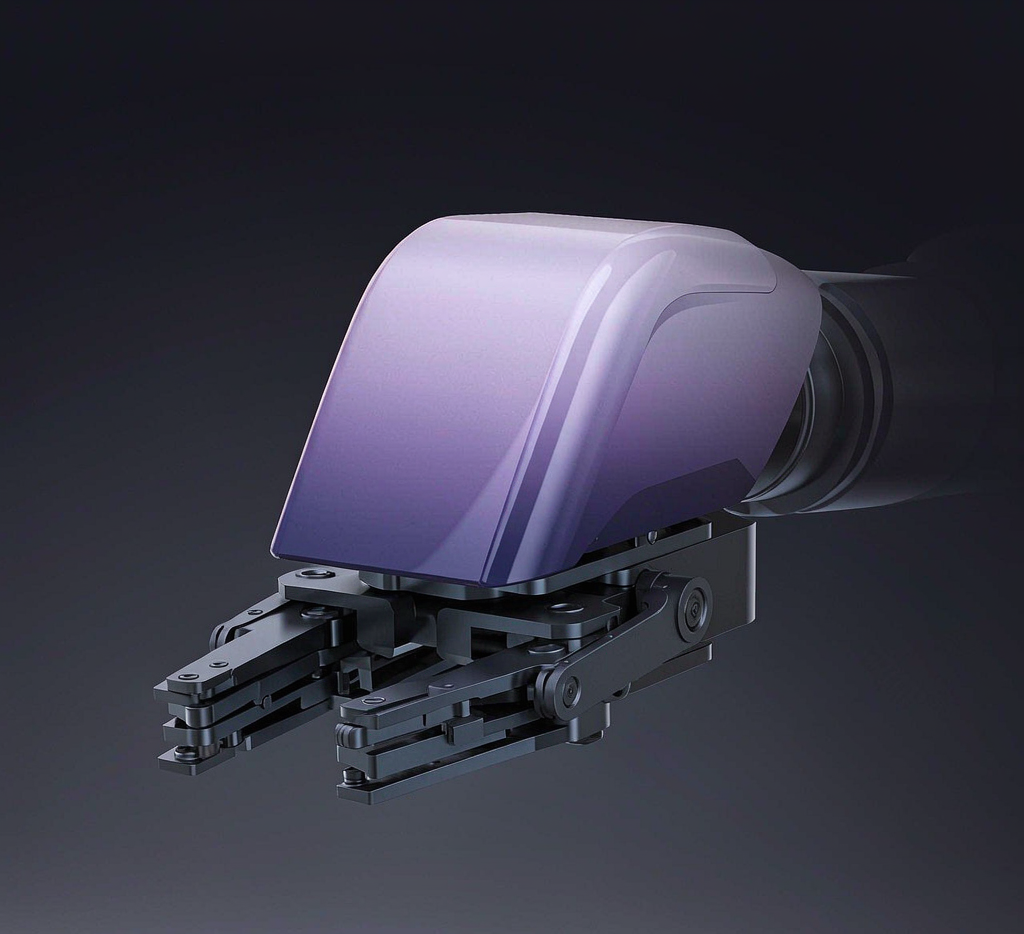
机器人能不能干细活,很大程度看它的「手」——末端执行器。夹爪、吸盘、焊枪这些部件,越轻,手臂惯量越小、越灵活;越稳,定位越准、越不易抖。结构设计的功夫,就在「轻」和「稳」之间找平衡。本文讲清执行器设计的关键,以及如何用 3D 打印手板把迭代周期压短。
一、为什么执行器要「又轻又稳」
机械臂的负载能力是固定的。执行器重一分,能抓的工件就轻一分,末端也更容易因惯量过大而超调、抖动。反过来,一味减重又会让结构发软,夹持力不够、定位飘。好的设计是「该强的地方强、该轻的地方轻」。
另一考量是换型效率。产线换产品常要换执行器,轻的件人工就能换,重的得靠吊具。把执行器做轻,也是把换线时间做短。
二、结构设计的三条主线
第一条是拓扑减重。用生成式思路把材料只留在传力路径上,非承力处掏空,重量降下来刚度还在。第二条是集成化,把气路、传感器、快换接口做进本体,减少外挂管路带来的累赘与故障点。第三条是模块化,夹指、吸盘可按工件快换,一套本体应付多种任务。
关键是刚度校核。减重后要做有限元看一阶模态,避免工作频率撞上共振。把「轻」建立在「算过」之上,执行器才敢上产线。
| 设计动作 | 带来什么 | 要防的坑 |
|---|---|---|
| 拓扑减重 | 降惯量提灵活 | 过度掏空降刚度 |
| 集成气路 | 少外挂少故障 | 维修可达性差 |
| 模块化 | 快换多任务 | 接口精度漂移 |
| 模态校核 | 避开共振 | 忽略工作频率 |
三、用 3D 打印手板加速验证
旧节奏
新节奏
典型链路——先三维扫描现有执行器取得基准,做逆向建模与结构设计减重,再用3D打印手板打出样件装臂实测。对苏州特可特沃三维逆向扫描测绘设计而言,这条线把「测绘—设计—打印验证」接到机器人集成场景:客户拿来旧夹爪,我们扫完即改、打印即试,迭代从周压到天。
执行器手板别只看重外形,要真上臂测抖动与重复定位。纸上算的刚度,不如臂上一跑。把「装机实测」写进验收,能避开很多现场翻车。
四、从手板到量产的过渡
手板材料多为尼龙或树脂,强度和耐磨不及正式铝件或钢件。验证通过后,要评估哪些件可继续用打印小批、哪些必须转 CNC 或压铸。把「打印验证」和「量产工艺」分层,成本与可靠性都顾得到。
另外注意快换接口的标准化。执行器再好,接口不通用也难复用。对做结构设计与3D打印手板的团队,交付的应是「可量产的执行器方案」,而不只是一只样爪。
五、执行器与整机的协同
执行器不是孤立的,它的重量与刚度要和反算的臂负载匹配。设计时把整机动力学一起拉进来算,避免「手轻了、臂却抖了」的局部优化。末端轻一分,整臂惯量降一截,节拍和定位才真正受益。
量产落地还要考虑供货与维护。快换接口标准化、易损件可单独替换,才能让集成商放心用。对设计方,交付的是「可运维的执行器方案」,而不只是一只样爪。能修、能换、能批量,才算真正落地。
验证环节别只看静态。执行器要在真实节拍下连续跑几千次,看磨损与精度衰减曲线。纸上算的寿命,不如臂上一跑。把「耐久实测」写进验收标准,现场翻车率会明显下降,客户也更容易复购。
协同上建议设计方、集成商、终端用户三方早期拉通。执行器最终要在用户的工件上干活,用户的工艺约束最早进来,方案才不会「实验室很美、现场很痛」。把需求前置,返工最少。
展望一下,人形机器人与移动操作臂都在爆发,对轻量化、模块化执行器的需求只会更旺。谁能把「轻、稳、快验证」做成标准能力,谁就卡住了机器人落地的关键一环。
对中小集成商,未必自建执行器产线,更划算的是找我们做「测绘+设计+手板」外包,把核心算法和系统集成留给自己,轻装上阵,既能控成本又能保核心。
验证别只交一份报告,最好连同点云、仿真、实测视频一起给客户。证据越立体,验收越快,后期扯皮也少,这也是专业团队和纯报价团队的本质区别。
说到底,执行器好不好,终端工件说了算。把用户场景的反馈当成设计输入,而不是闭门造车,做出来的手才真正好用,复购与口碑也才来得自然踏实。
📌 总结:机器人的手,轻一分、稳一分
末端执行器的竞争力在「轻」与「稳」的平衡,以及把想法变成样件的速度。苏州特可特沃三维逆向扫描测绘设计、结构设计与3D打印手板团队,用「逆向测绘+拓扑减重+打印即验」的打法,让机械臂的手更灵活也更省力。未来机器人集成的核心竞争力,是「改得快、验得实」的迭代能力。