点击扫描添加微信
微信扫一扫,直接沟通
苏州机器人零部件外壳手板:按装配基准统一加工、安装孔位精度控制、实物装配验证查内部空间与维修性,含钣金打印复模多工艺。苏州三维逆向抄数REA
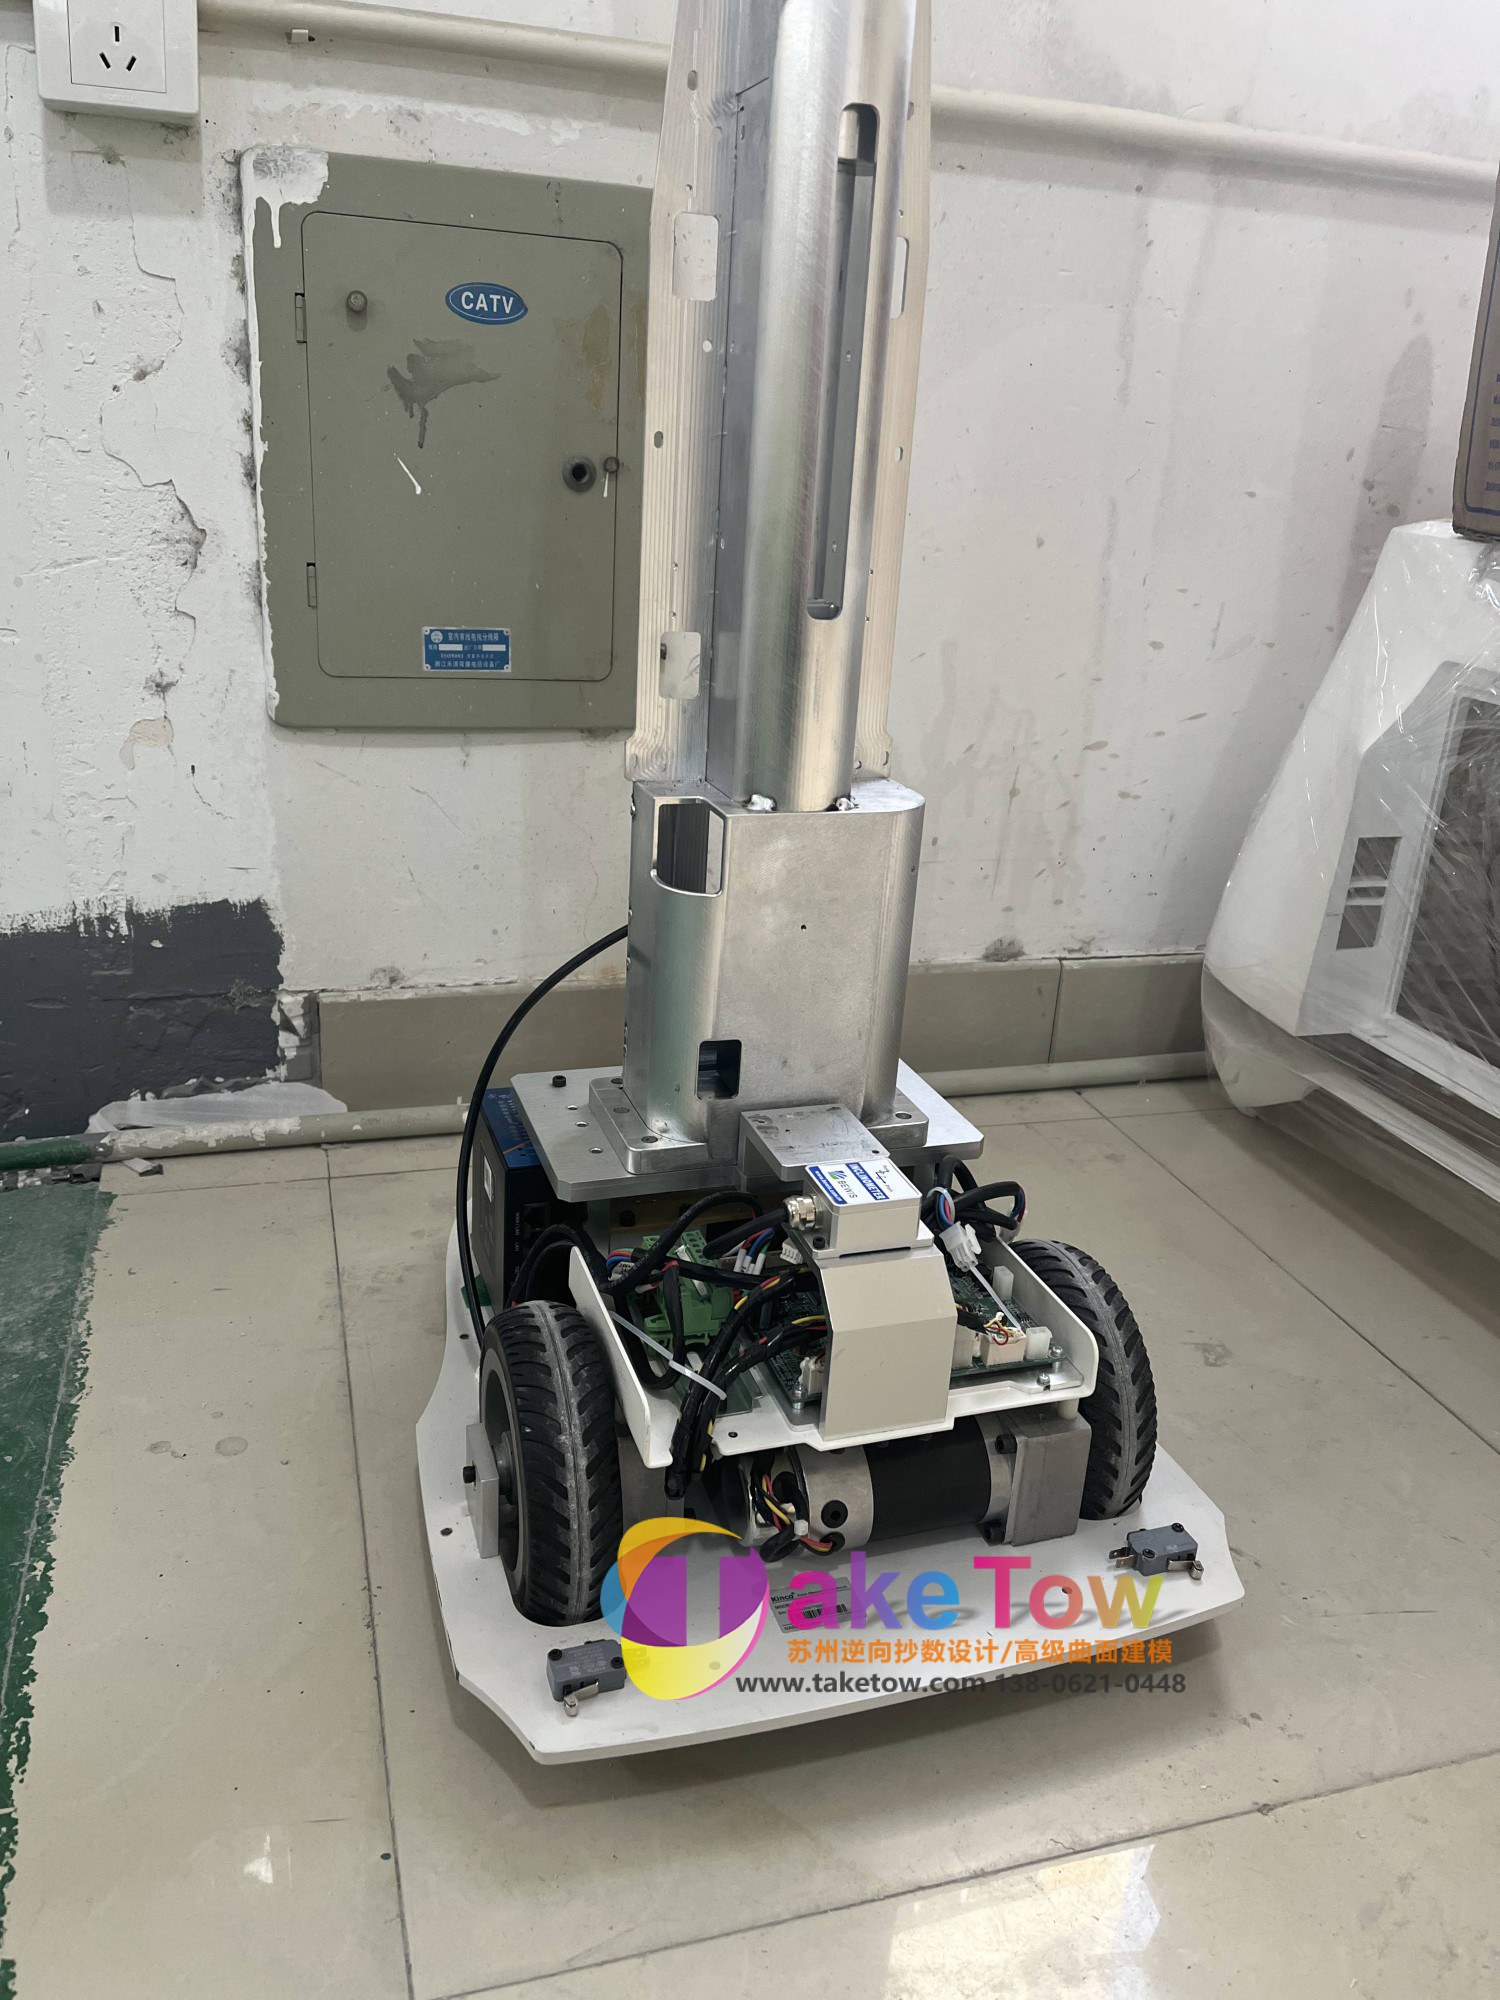
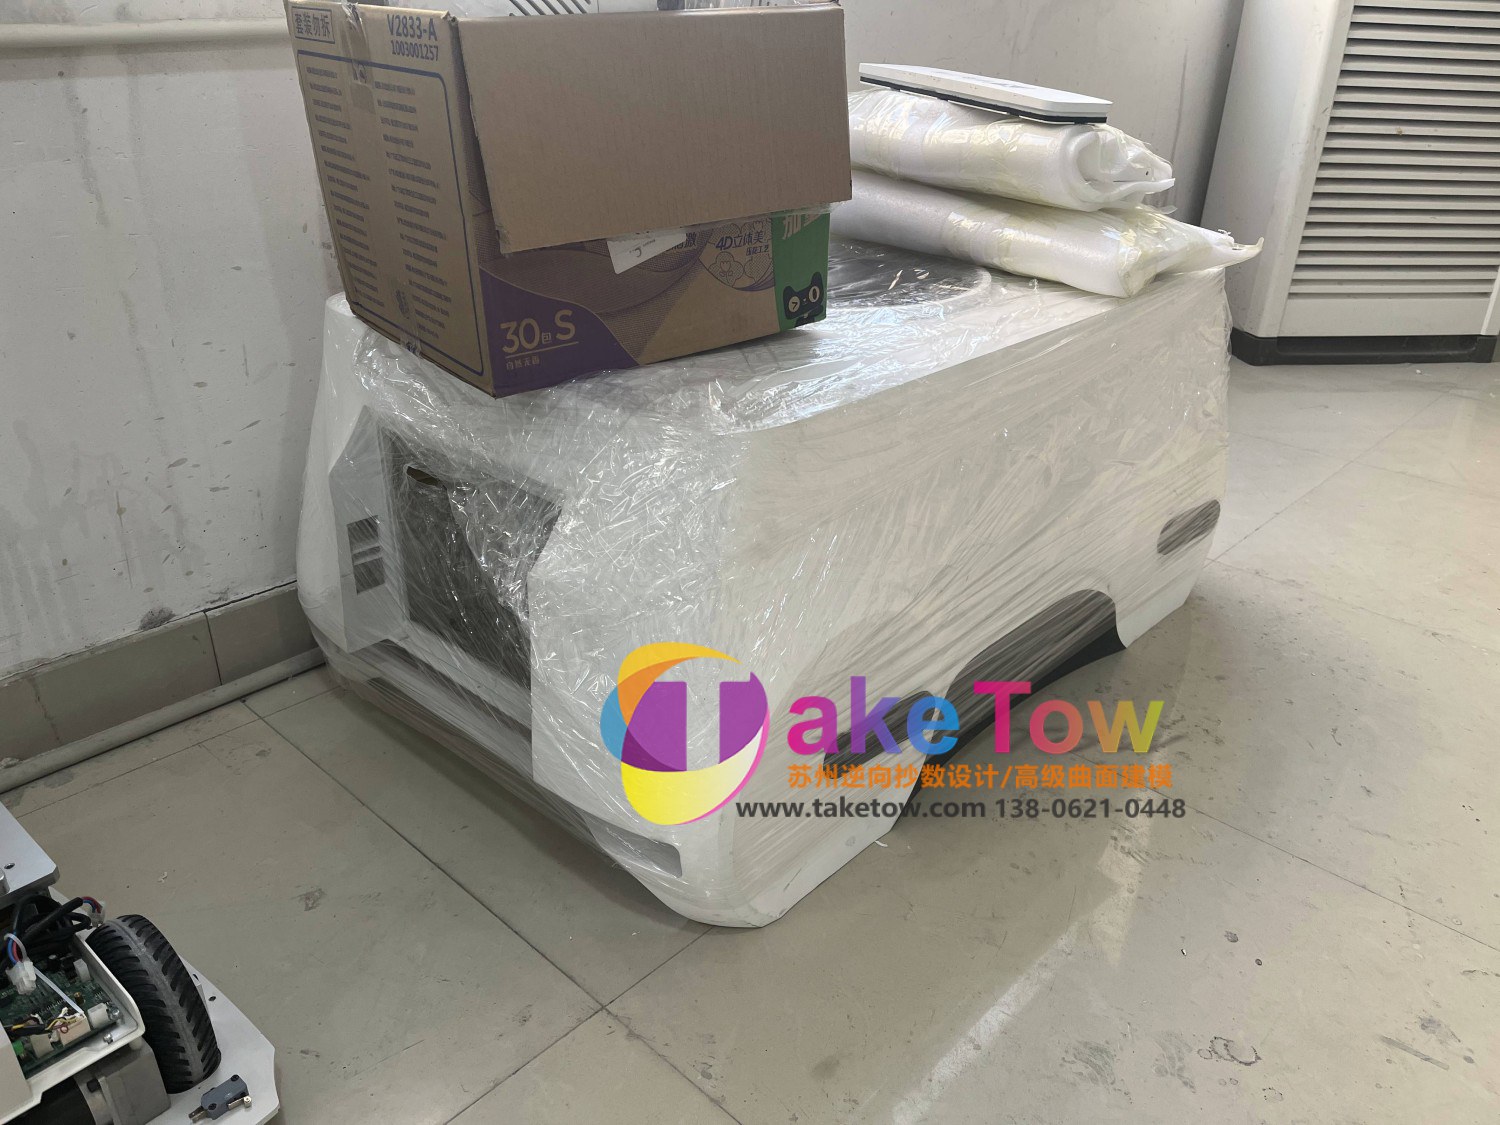
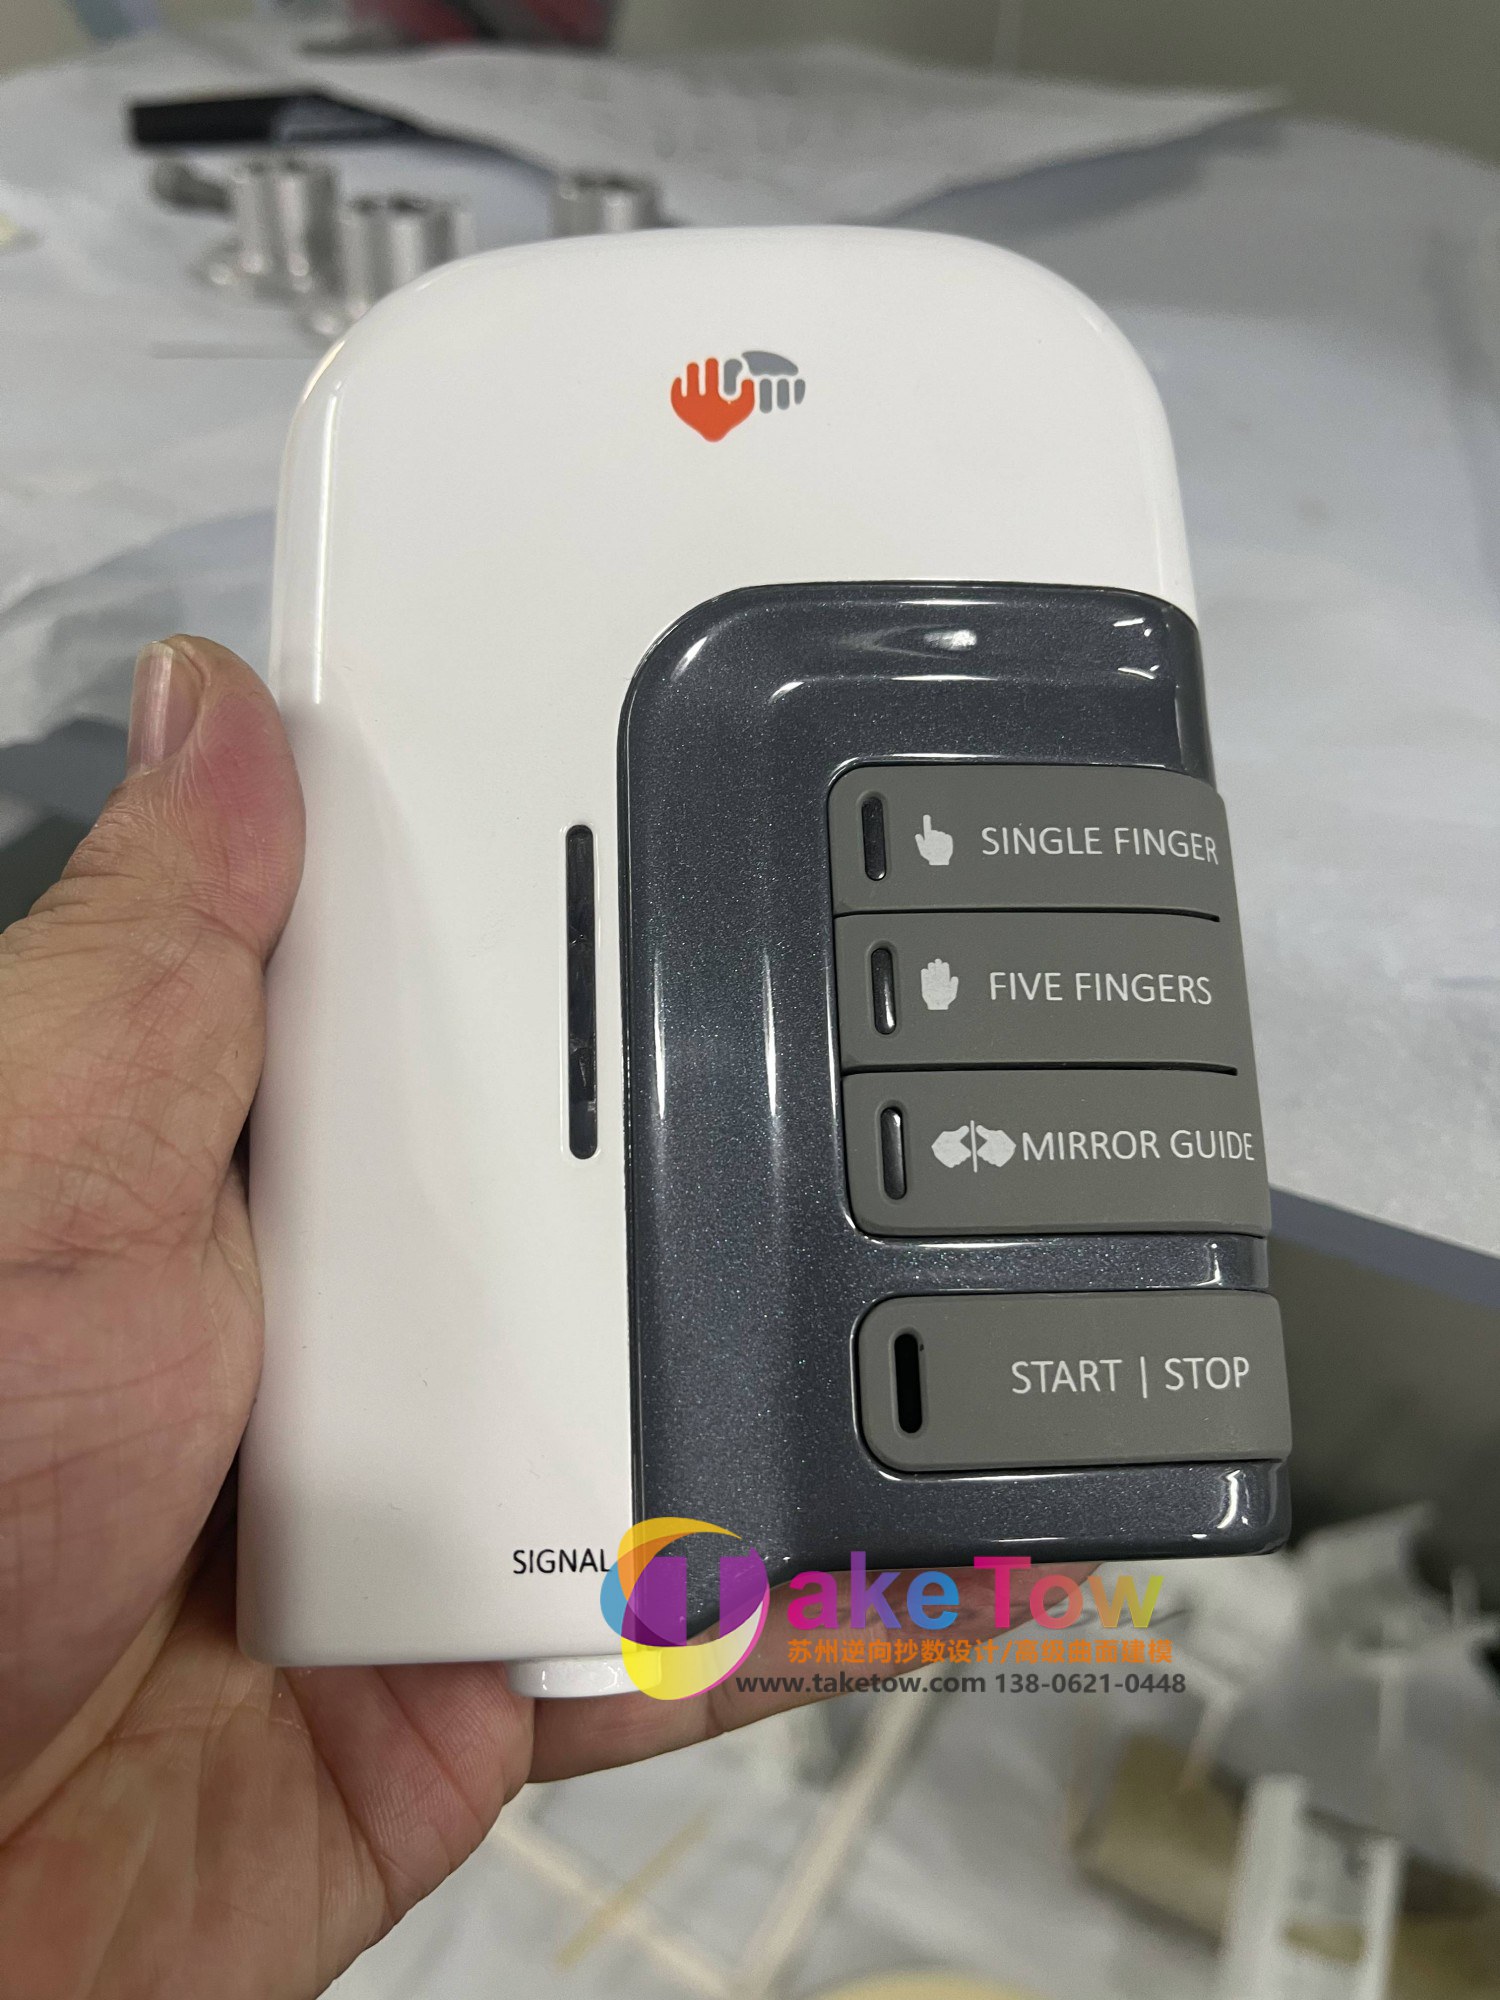
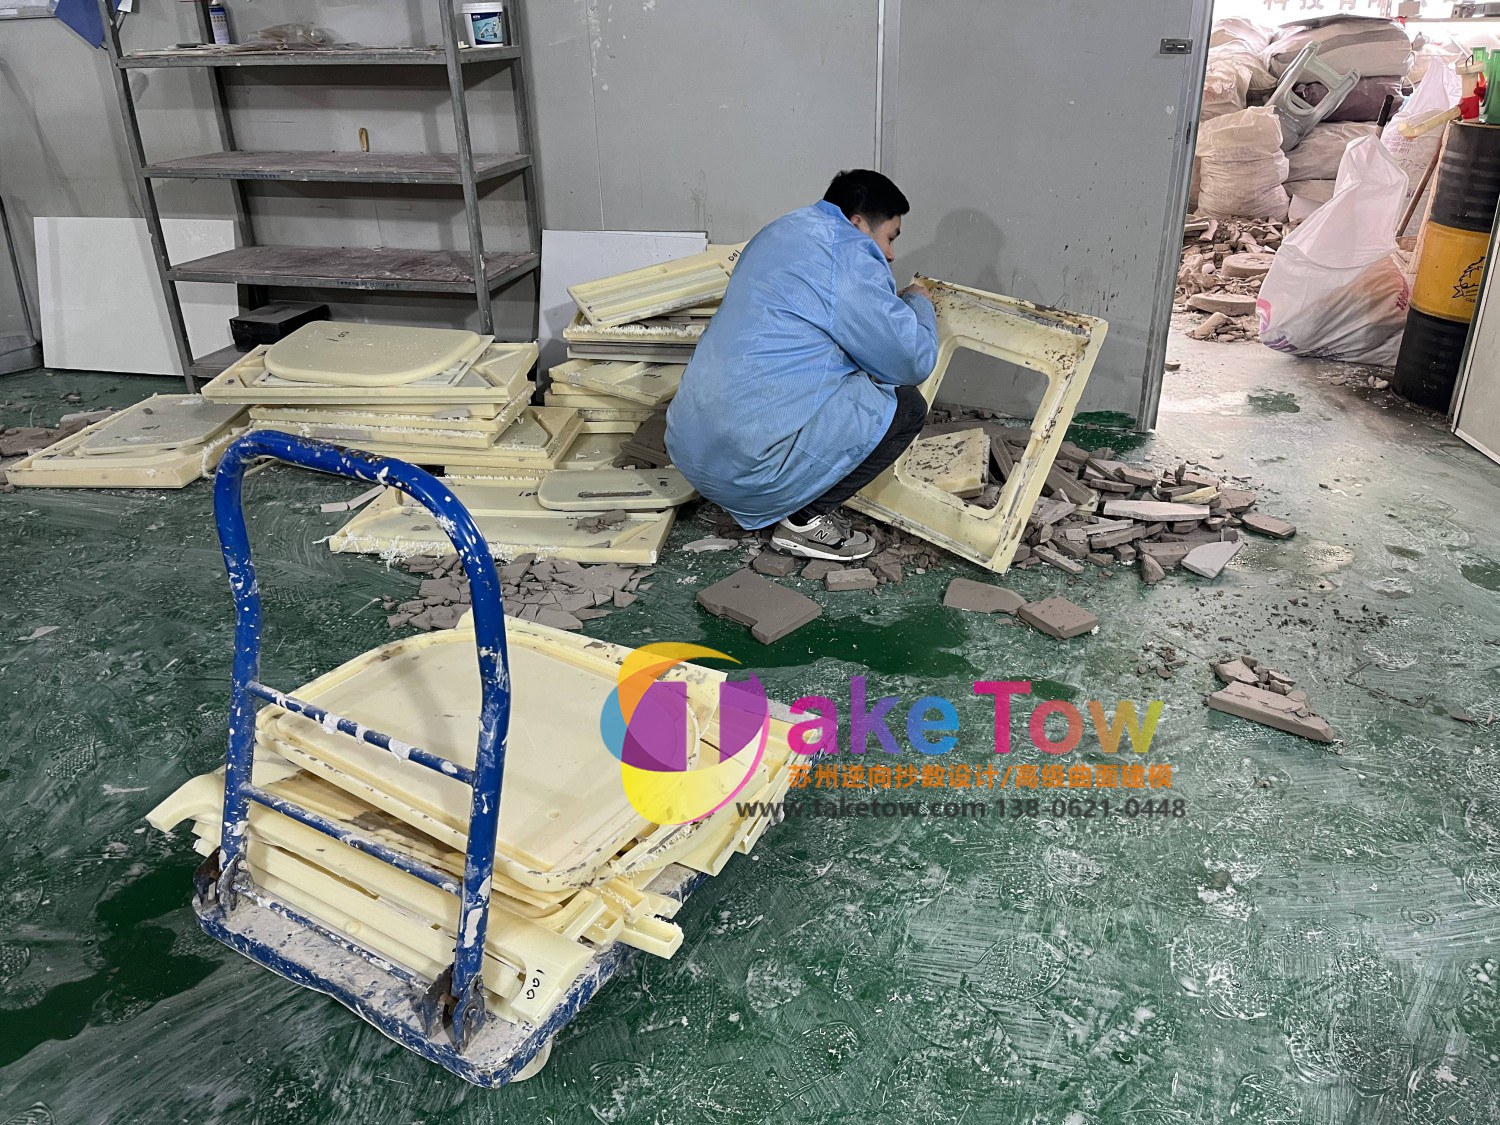
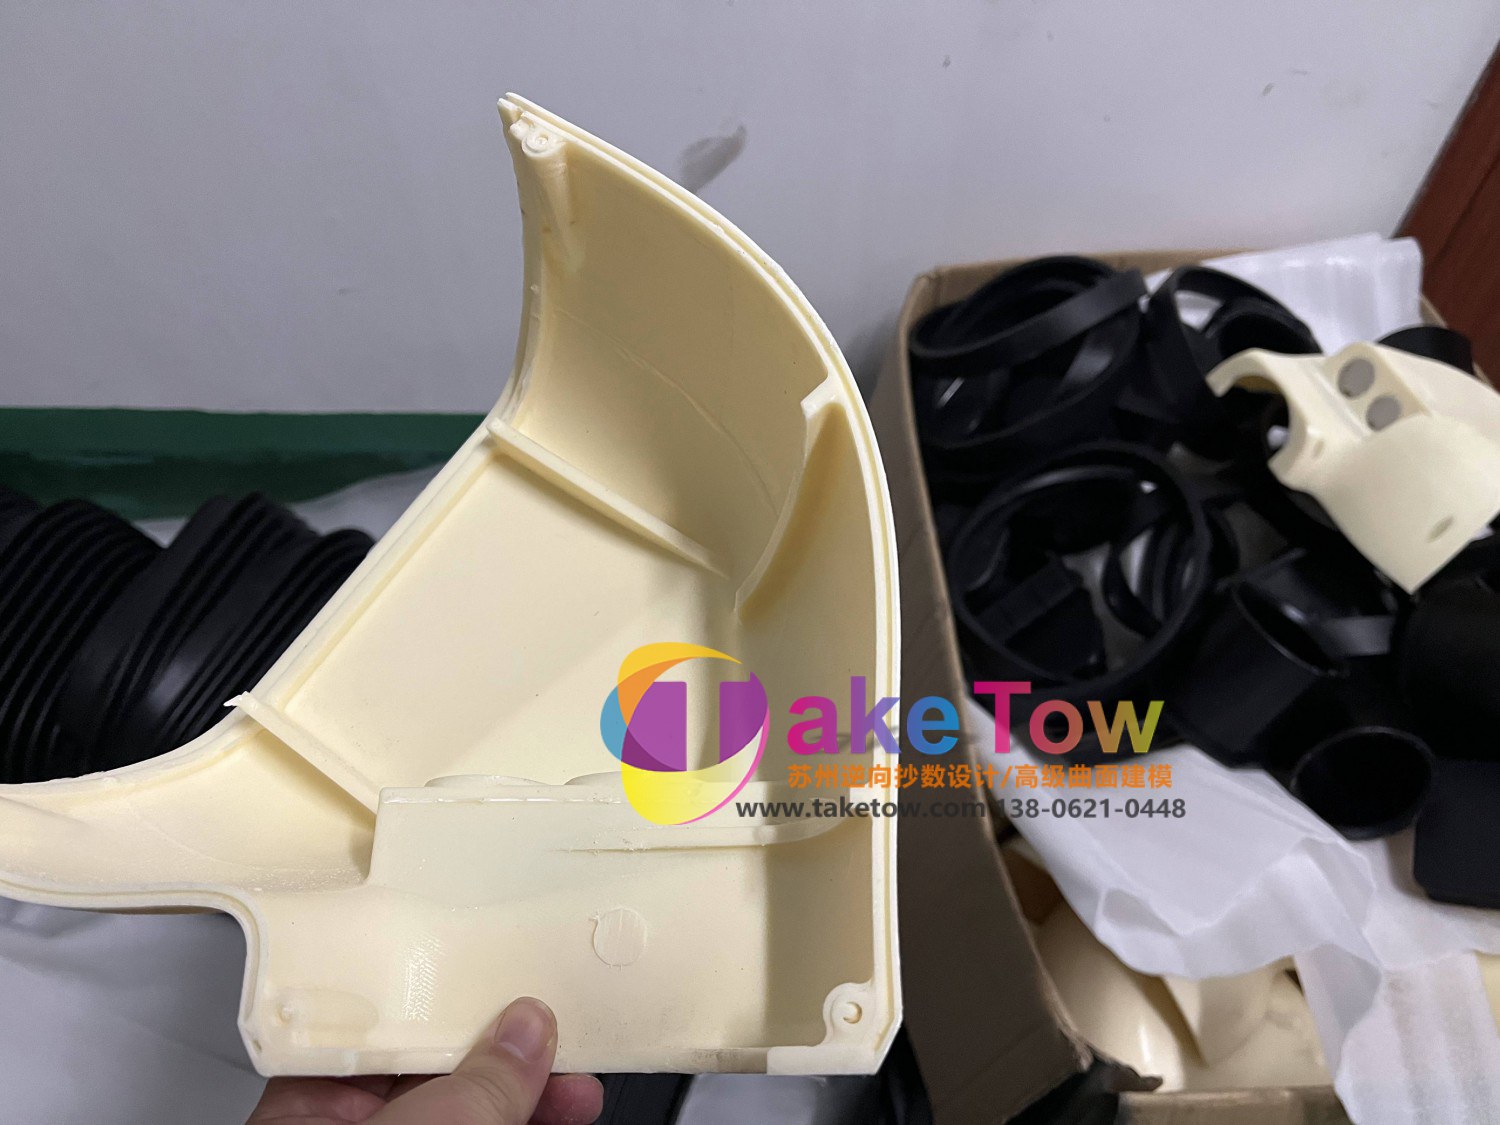
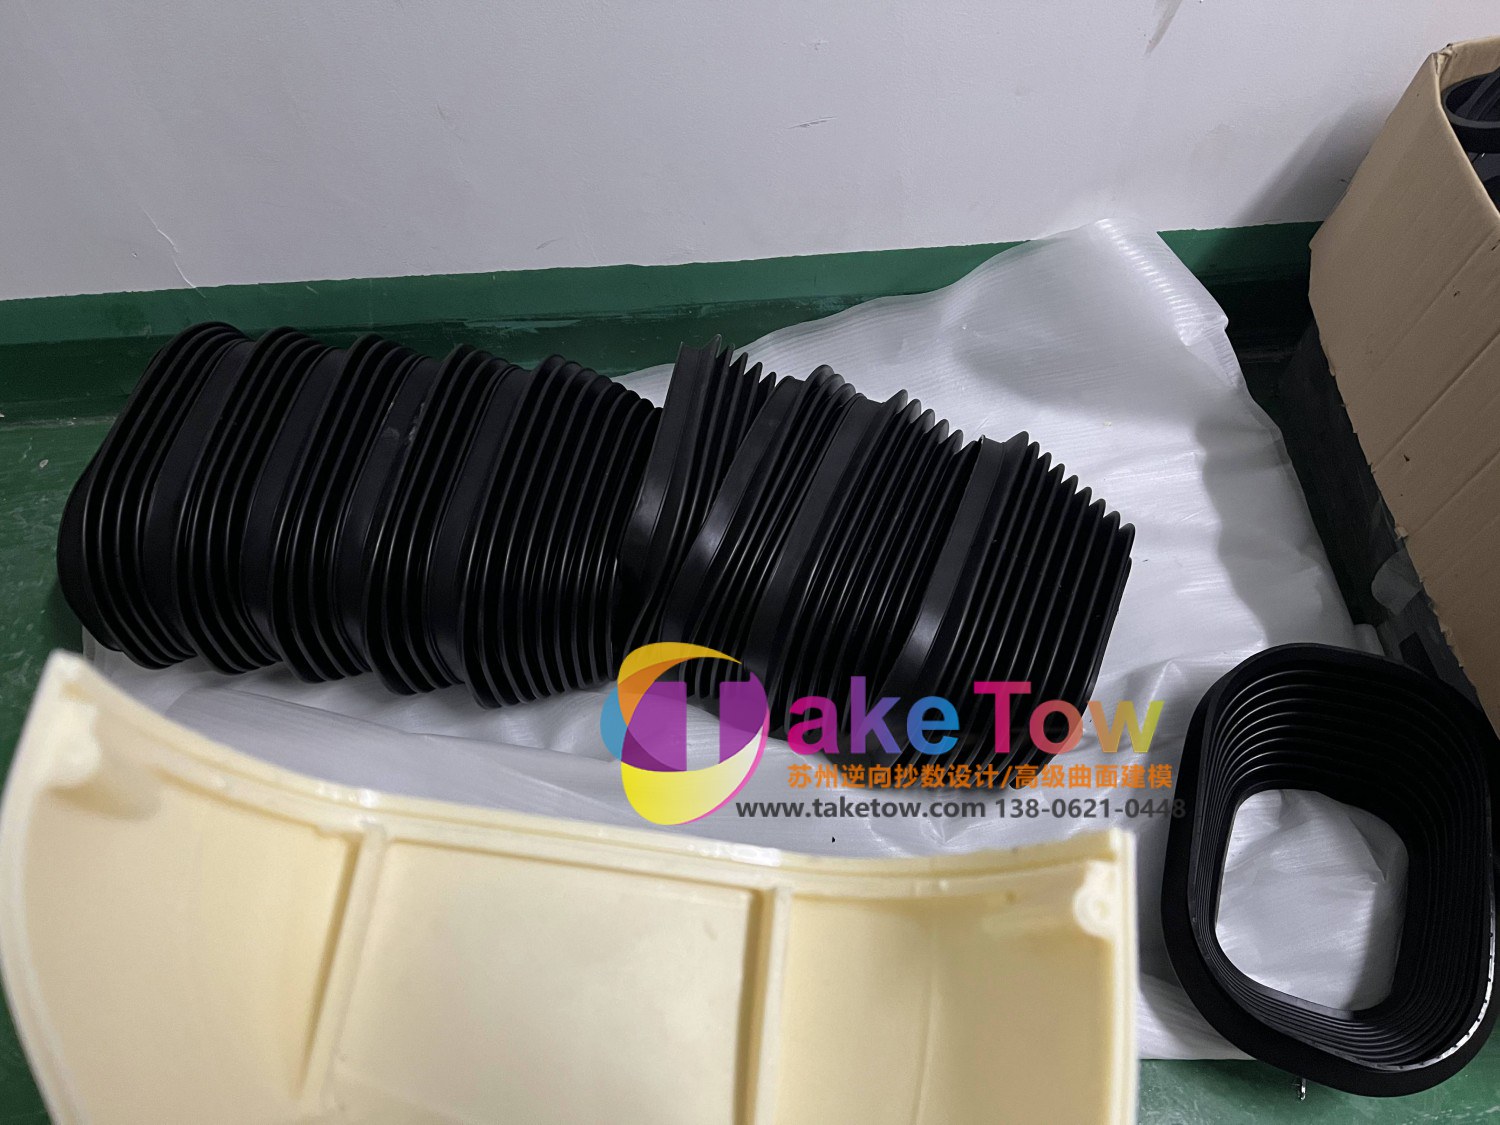
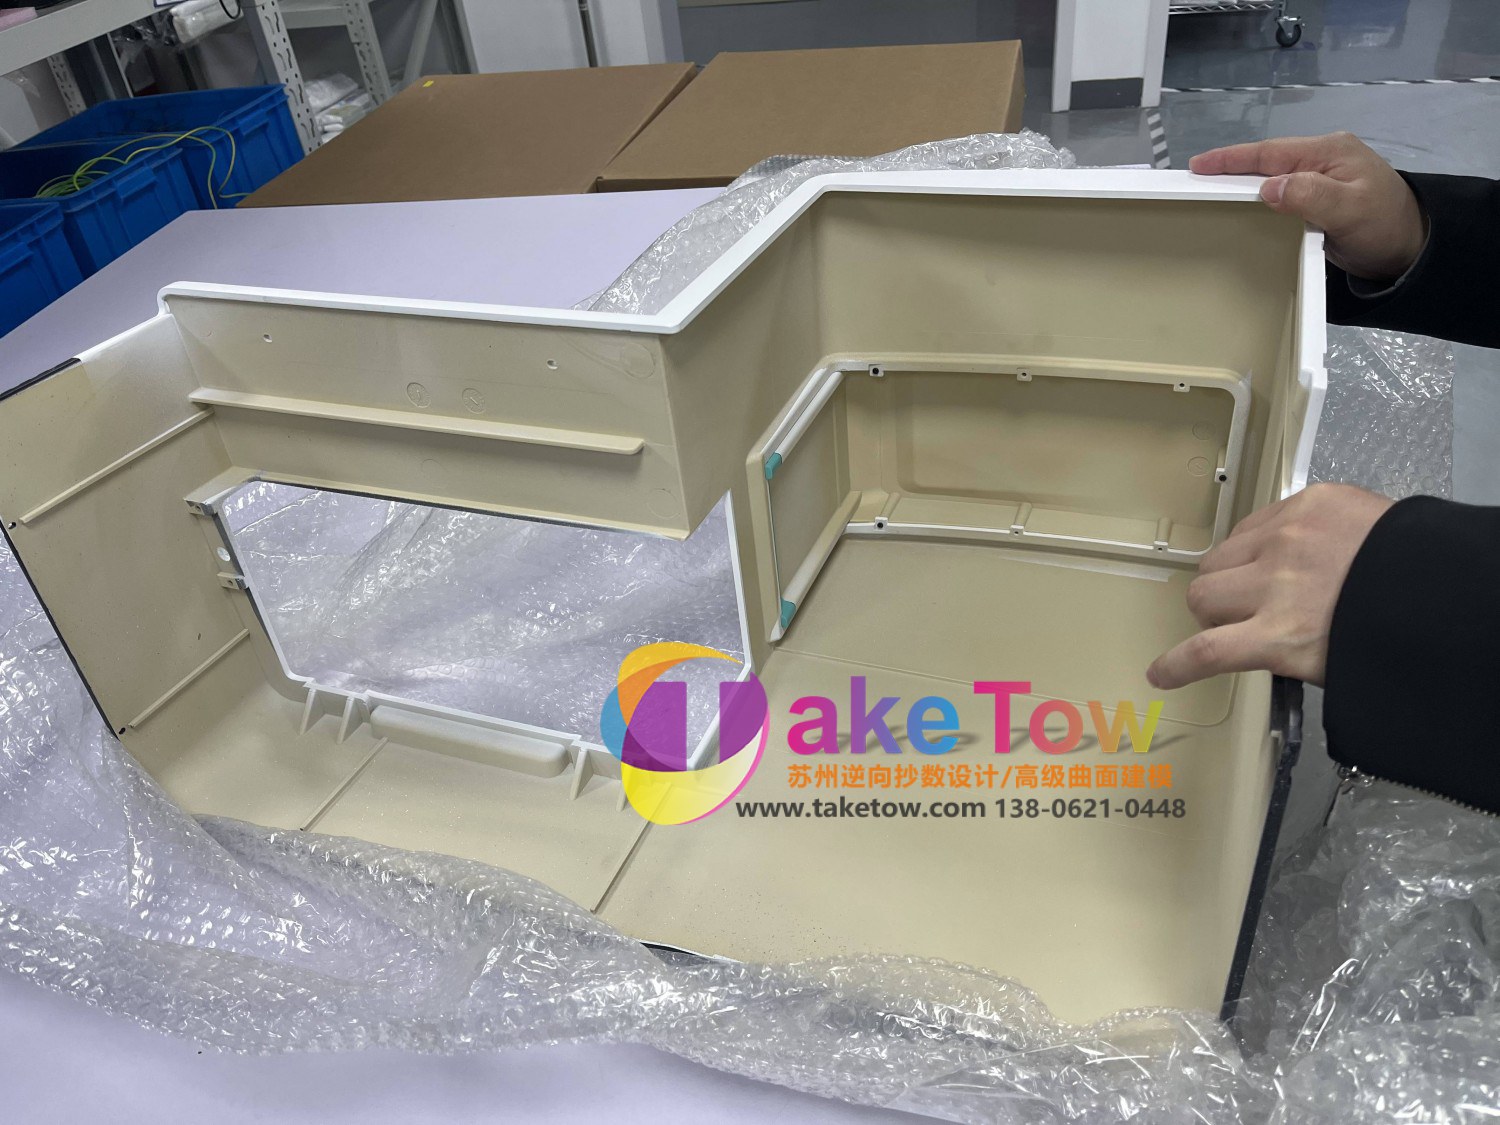
实景拍摄,未经修图处理【待核对:图片版权与业主授权】
机器人设备的外壳件,要求跟消费类不一样——精度要够装配、强度要够用、外观也要 过得去。这一组是机器人零部件外壳的手板加工实例。
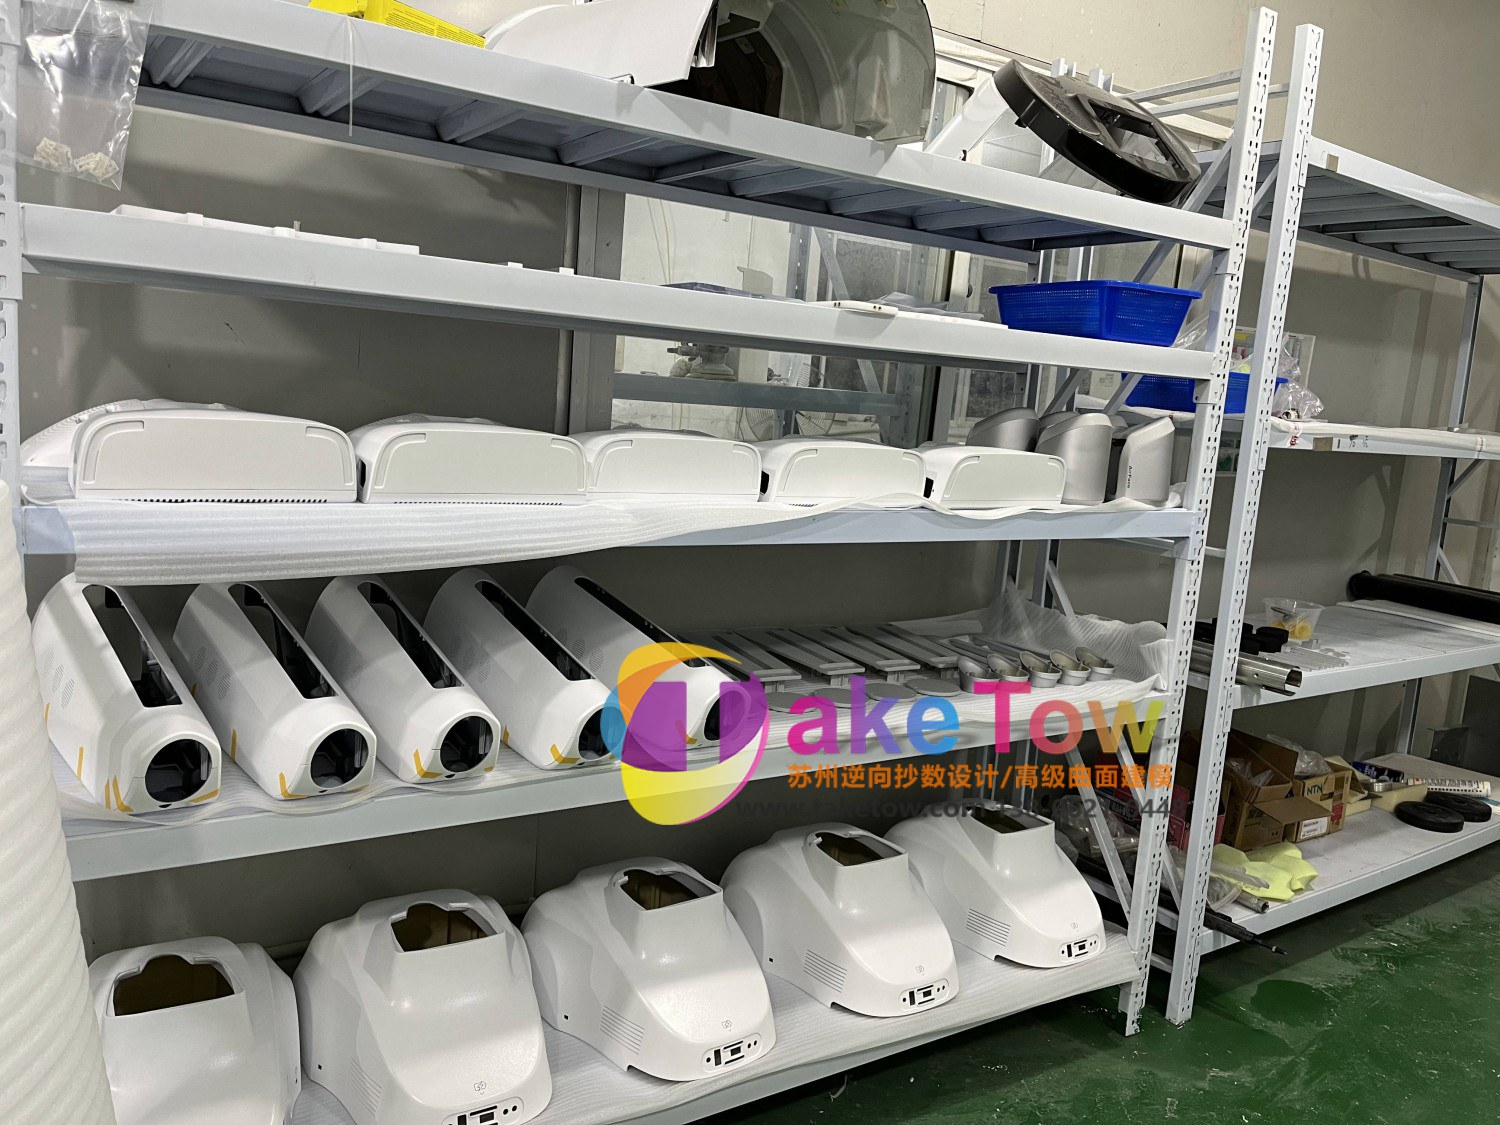
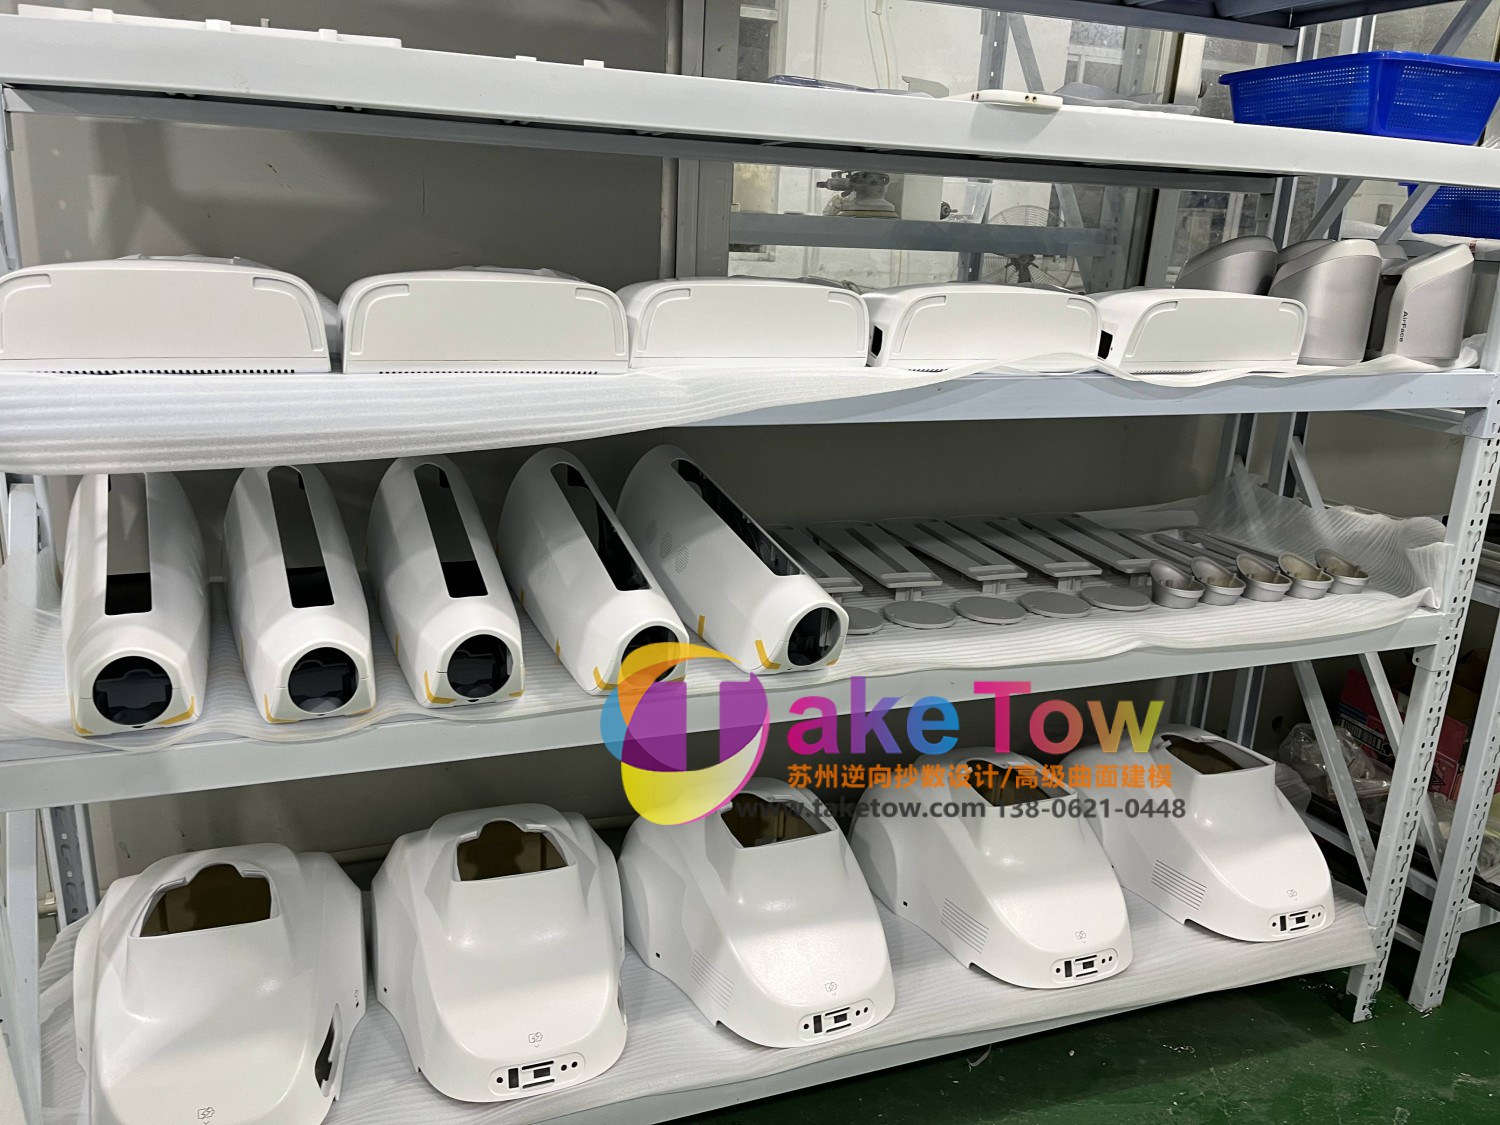
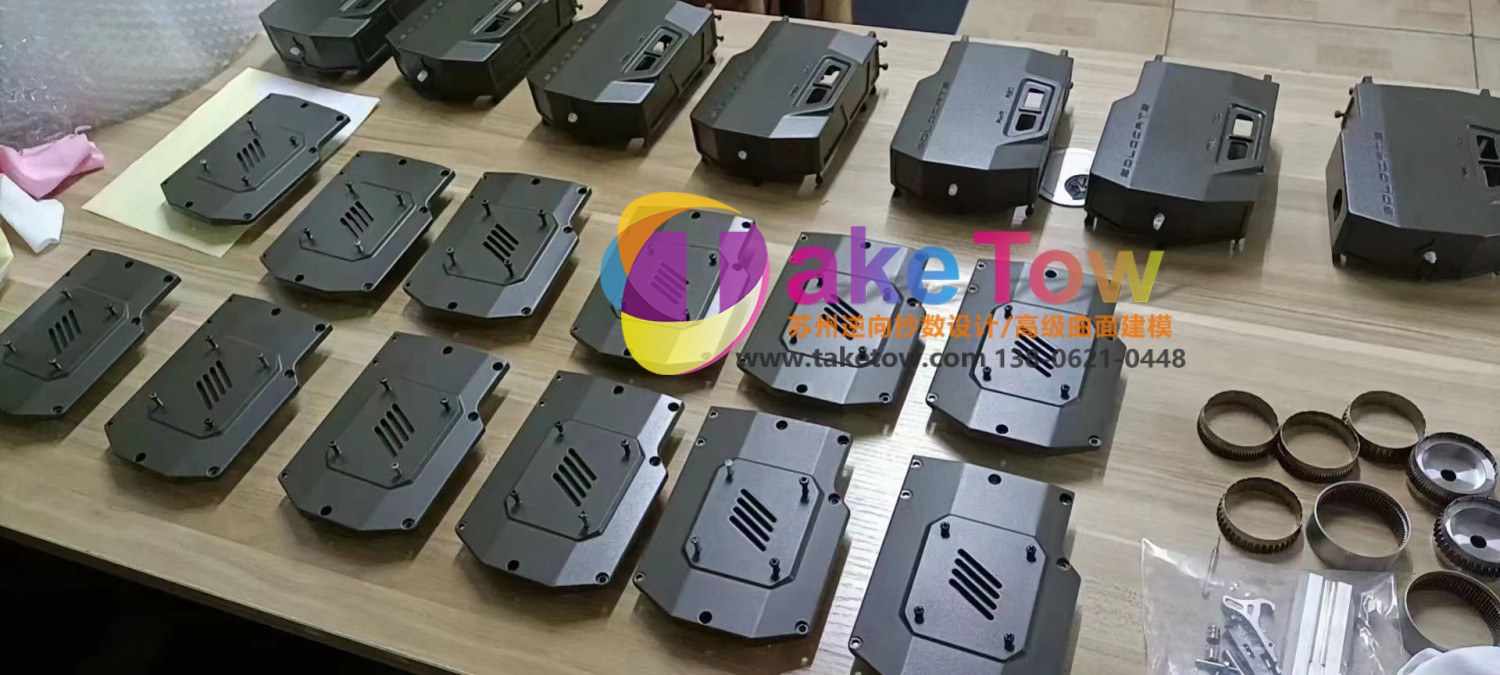
机器人、自动化设备这类工业产品的外壳手板,跟消费电子手板的需求差别明显:
**装配优先于外观**。设备外壳首先要装得起来——电机、减速机、线束、传感器都要 装进去,孔位和配合面必须准。外观差点可以后补,装不上全废。
**强度要能验证**。设备外壳可能要承受一定载荷(吊装、碰撞、自重),手板件要 能承受装配操作,有的还要做简单测试。这就不能选太脆的材料。
**尺寸跨度大**。设备件小到几十毫米的连接块,大到几百毫米的壳体都有,工艺 要分开选。
**数量少**。设备手板通常就是一两件(做样机用),不像消费产品一次做几十件。
**大壳体**:CNC 加工(ABS、代木、铝)或者钣金折弯(见钣金那篇)。如果外壳 本来就是钣金件设计,直接钣金做手板最真实——用跟量产一样的工艺,装配验证才 有意义。
**复杂内部结构件**:3D 打印。连接件、支架、线槽这些形状不规则的件打印快。
**透明/观察窗**:亚克力 CNC 或者透明树脂打印。
**金属受力件**:铝或者钢 CNC 加工。
**软胶件(减震垫、密封条)**:软胶树脂打印或者硅胶复模。
**基准统一**。设备外壳件多,各件的孔位都是相互关联的。加工前先确认装配 基准,所有件按同一基准加工,装配时才对得上。这一点在数模阶段就要定好。
**孔位精度**。安装孔(电机座孔、轴承孔、螺纹孔)是精度重点。加工时用合适的 刀具和工艺(钻孔+铰孔或者镗孔),孔位公差按要求控制。重要孔位加工后实测 记录。
**配合面平整度**。装配面(比如两个壳体的结合面)的平整度影响密封和安装。 CNC 铣面能保证平整度,打印件和钣金件要检查变形。
**强度考虑**。手板材料(尤其打印件)强度有限,受力位置要考虑加强(加厚、 加筋、或者改用金属件)。做装配验证时如果件断了,不一定是设计问题,可能是 手板材料的问题——这个要分清楚。
手板做出来之后,我们建议做一次**实物装配**——把电机、减速机等外购件装到 手板壳上,看能不能装、有没有干涉。这一步能发现数模上看不出来的问题:
- 孔位偏差导致装不上 - 内部空间不够,线束塞不进去 - 装配顺序不合理(先装的件挡住后装的件) - 维修空间不够(螺丝刀伸不进去)
发现这些问题,改数模再加工,比等到开模后发现便宜得多。
我们也有扫描设备,可以扫装配后的状态,跟数模比对验证间隙和位置。
设备外壳的表面处理一般比消费件简单,常见的是:喷砂(铝件阳极氧化前处理)、 阳极氧化(铝件)、喷塑/喷漆(钣金件和塑料件)、丝印(设备标识、警示标贴)。
设备件经常要做**丝印标识**——设备名称、接口标注、警示标志。手板阶段做丝印 能验证标识位置和大小是否合适。
从数模到手板:CNC 加工、钣金、3D 打印、复模、表面处理、丝印。实物装配验证 和扫描检测也能做。
只有实物没数模的设备外壳,走逆向抄数→建模→手板流程,我们做过多套设备外壳 的测绘和复制。
| 工艺选择 | 大壳体 CNC(ABS/代木/铝)或钣金折弯;复杂结构件 3D 打印; |
|---|---|
| 基准 | 装配基准先定,所有件按同一基准加工 |
| 精度重点 | 安装孔位(钻铰或镗)、装配面平整度 |
| 强度 | 手板材料强度有限,受力位置加厚加筋或改金属;验证时区分设计问题与材料问题 |
| 装配验证 | 实物装配查孔位/内部空间/装配顺序/维修空间;可扫描比对验证间隙 |
| 表面处理 | 喷砂、阳极氧化、喷塑喷漆、丝印(标识/警示/接口标注) |
| 配套 | 只有实物可走逆向抄数→建模→手板 |
| 案例分类 | 产品打样生产案例 |
|---|
以上信息由苏州特可特沃工业设计有限公司项目组现场实测整理,【待核对:真实项目数据以合同与验收单为准】
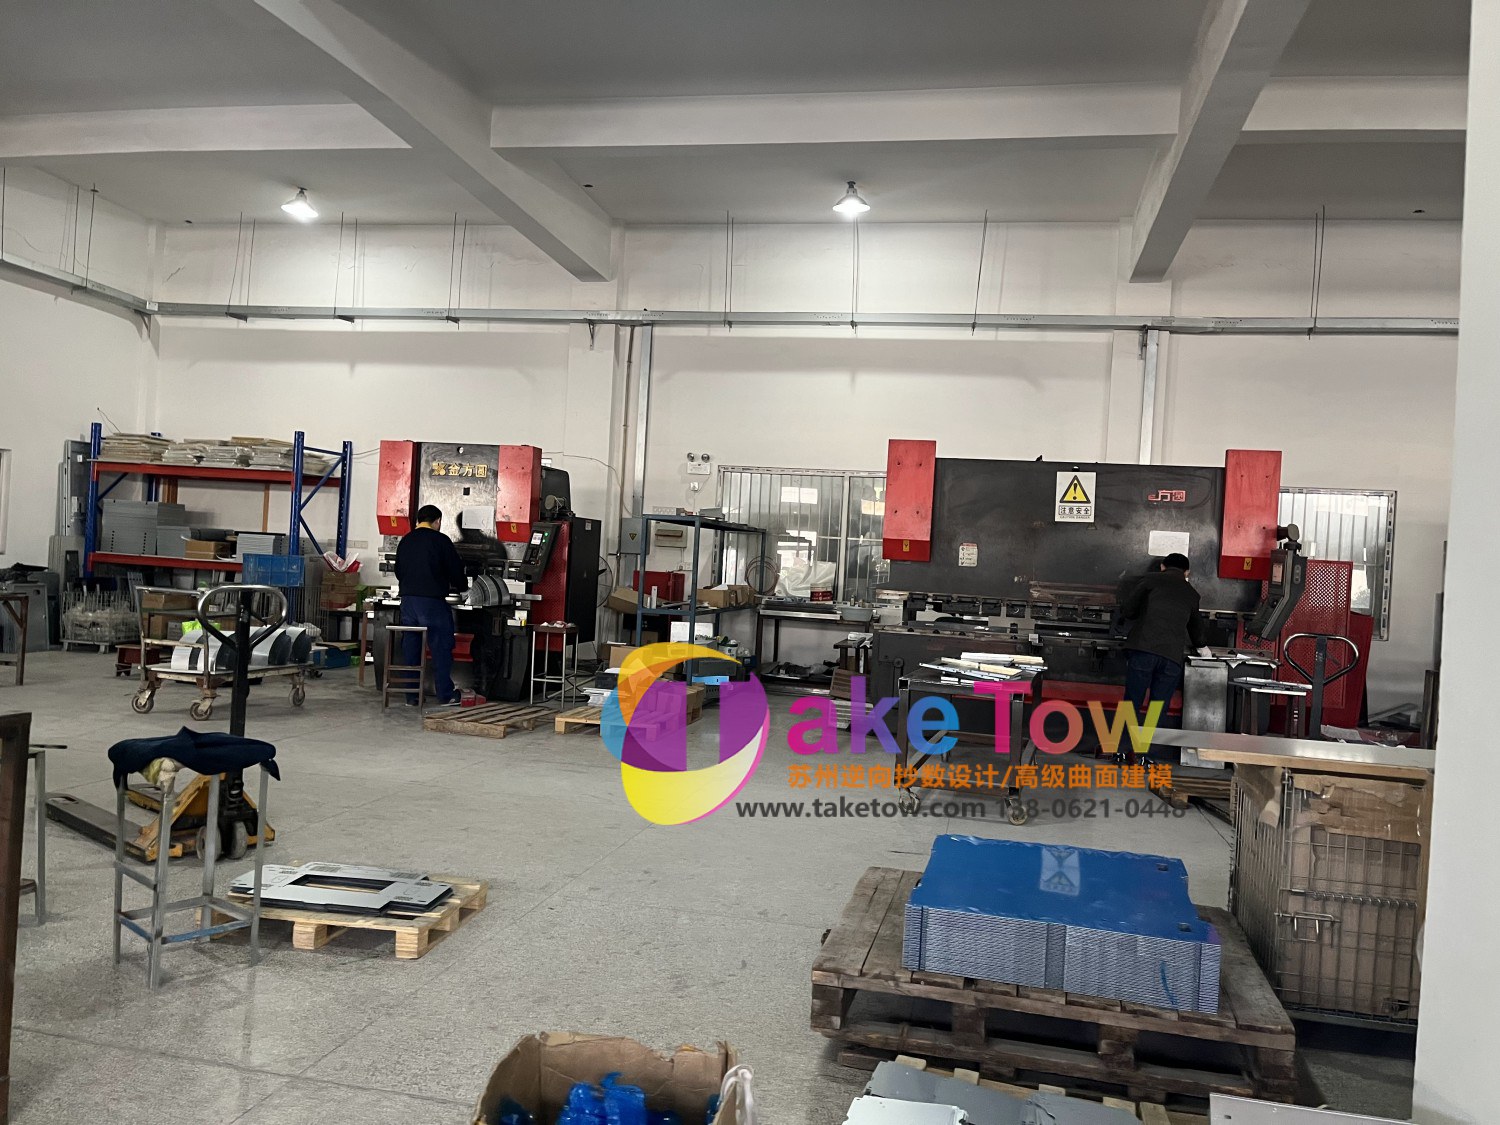
苏州折弯钣金加工:展开下料折弯焊接全套,可做设备外壳机箱机柜支架,切割±0.1-0.2mm、折弯±0.2-0.5mm,提供设计避坑要点。
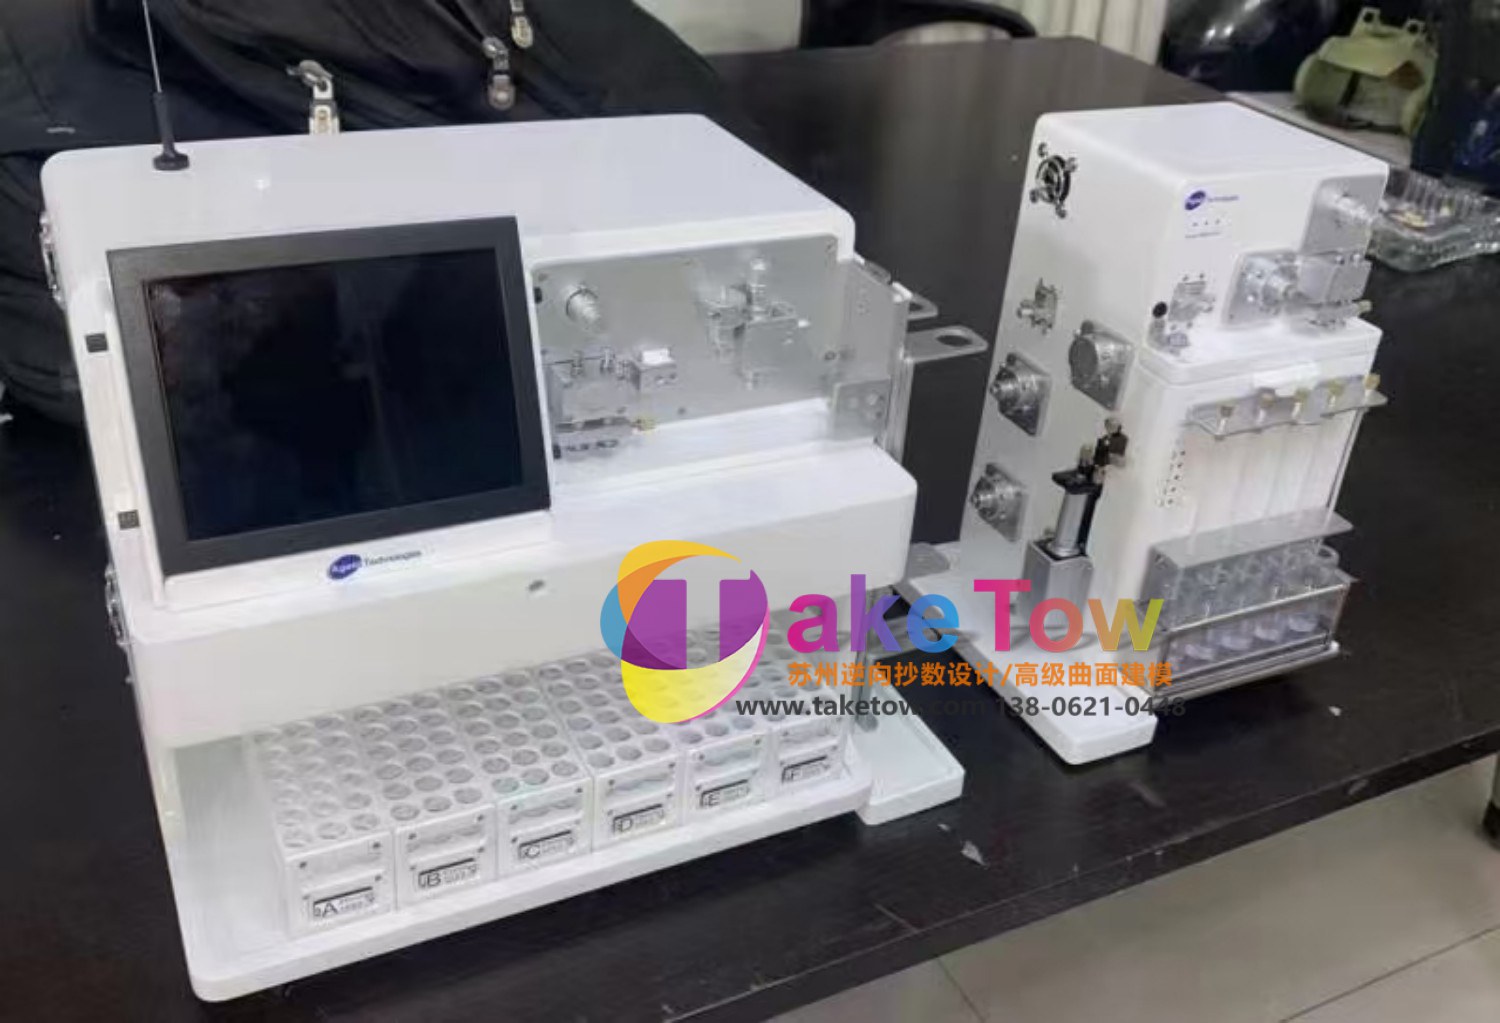
苏州沙盘仿真配件制作:设备储罐车辆人物植被等比缩小,光固化打印加硅胶复模批量复制,常规件可采购成品,比例风格与沙盘统一。苏州三维逆向抄数REA
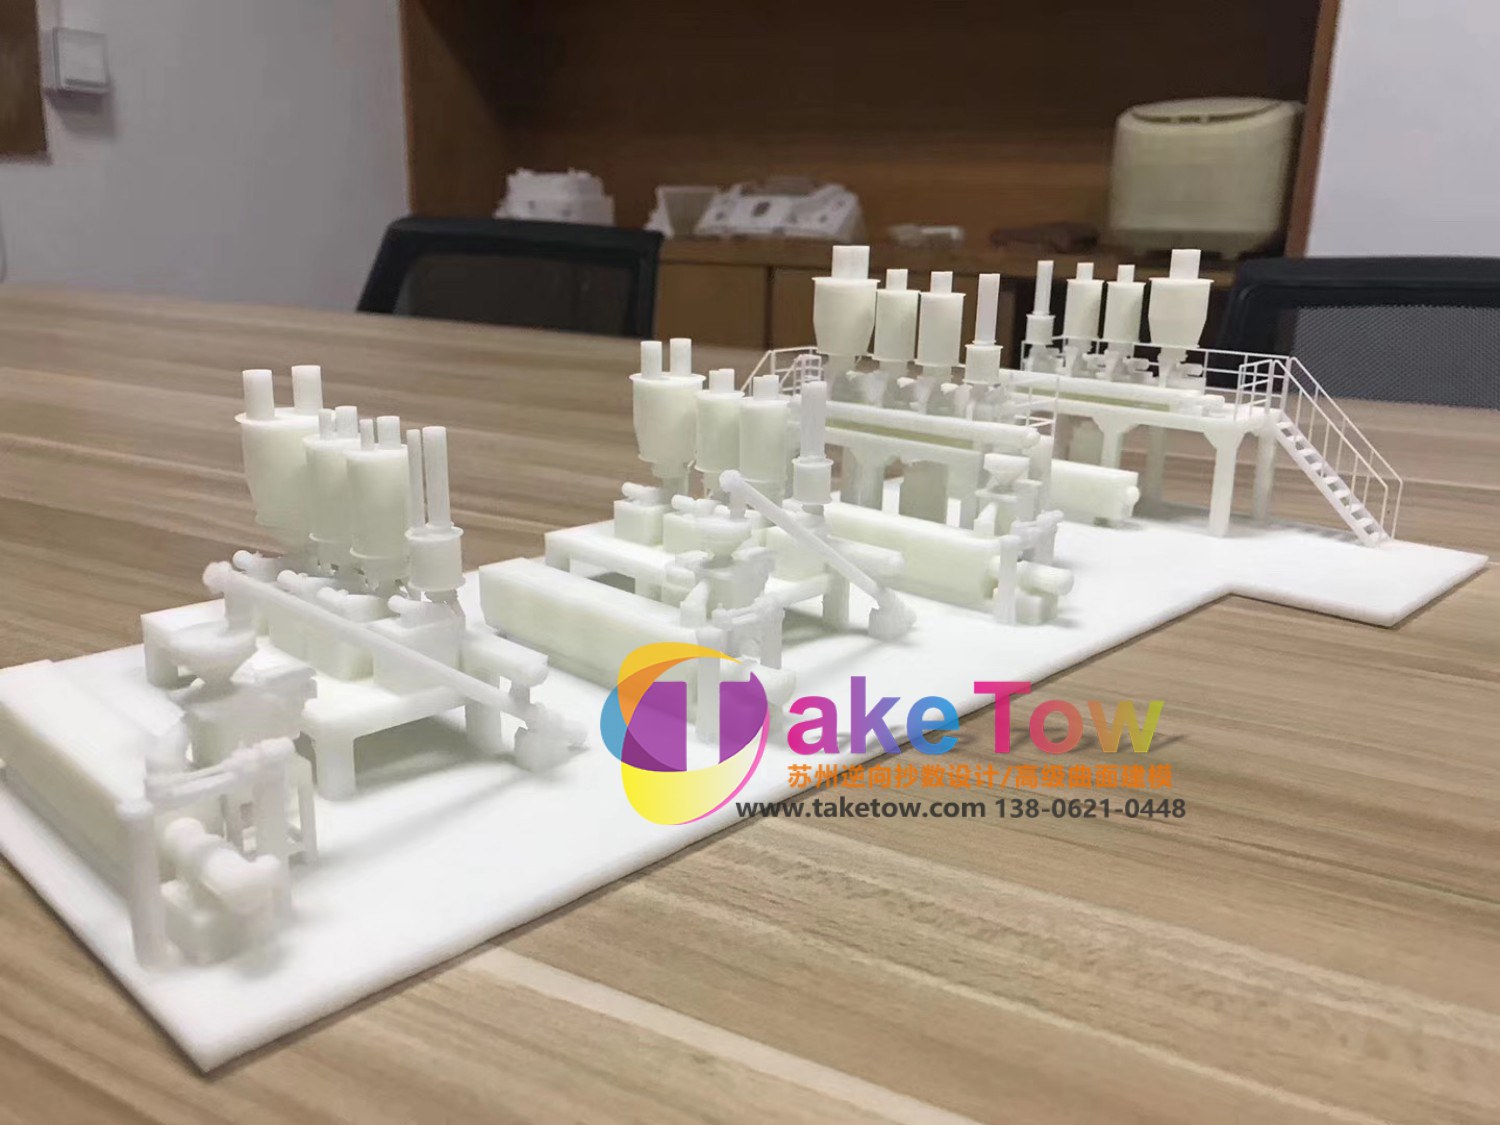
苏州厂区规划大型布局沙盘制作:按1:100-1:500比例还原,含地形建筑道路绿化与LED灯光,大尺寸可分体拼装运输。苏州三维逆向抄数REA
我们可以带样板到现场,也可以安排就近已完工的案例实地看样。苏州特可特沃工业设计有限公司工程师免费方案评估,结合户型与朝向给出定制建议。